基于正交双相机的洗车定位算法研究
2021-07-25吴志伟
制造业自动化 2021年7期
朱 敏,吴志伟
(电气与自动化工程学院 合肥工业大学,合肥 230009)
0 引言
经济的发展给人们生活质量带来了巨大的改变,汽车数量日益增多后对洗车行业的服务要求也是越来越高。现在我们熟知的洗车方式还是传统人工洗车,但人工洗车还是存在着许多弊端。传统的人工洗车行业逐渐的满足不了现在人们对洗车行业的要求;如今在洗车市场中洗车机的普及率还不是很高,使用较为广泛的洗车机有无接触自动洗车机和毛刷式自动洗车机[1~3]。本文提出正交双相机车身定位算法洗车机是基于图像视觉的自动洗车机,采用图像视觉技术能够精确的得到车身特征点的位置坐标[4,5];并且使用六自由度洗车臂可以利用它的灵活性好,几乎可以在任何角度下工作。这种精巧的结构设计不但在性能上有很好的保障,而且它所要求的场地面积也比较小。与现阶段市面上常见两种类型的洗车机相比,本洗车系统存在着很好的市场价值。
1 系统平台
1.1 图片采集平台
为了能够有效的采集到汽车车身的图片信息,本系统对拍摄相机的位置进行固定,其示意图如图1所示。
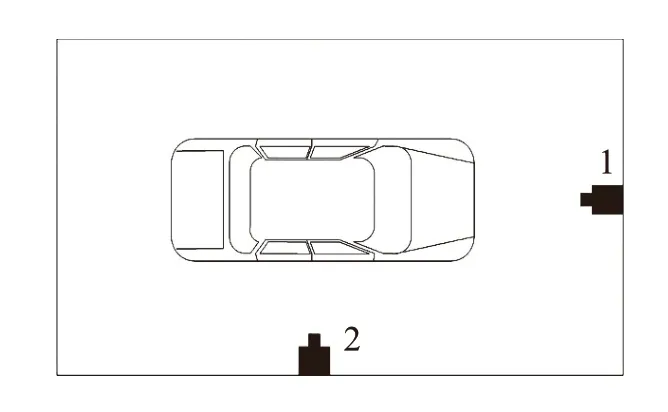
图1 相机位置示意图
待洗汽车停放区域为一块白色的矩形区域,汽车车身的图像采集由两个互相垂直放置的相机完成;其中1号相机负责拍摄汽车的正视图,2号相机负责拍摄汽车的侧视图。
1.2 车身特征点的确定
本系统的核心就是在于提取车身的外围坐标,但经过图片处理之后得到的汽车外围轮廓图像包含了大量的外围点坐标信息,这样就会导致计算复杂,降低了算法的可靠性。……
登录APP查看全文