基于NI myRIO的移动机器人灭火系统设计
2021-06-30李灿韩海川
科技风 2021年1期
关键词:移动机器人
李灿 韩海川
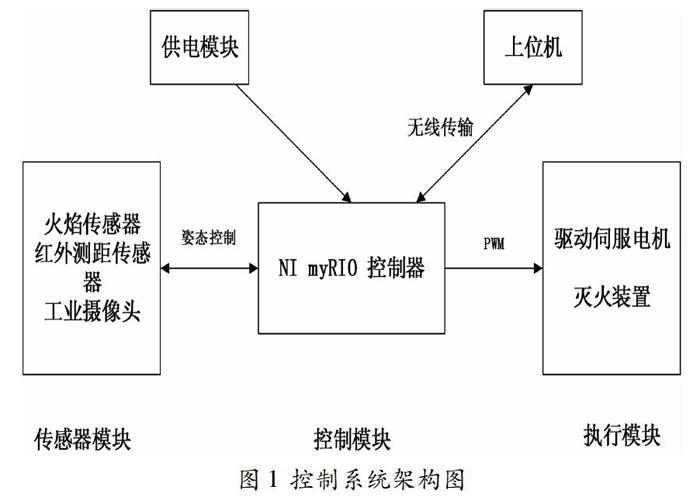
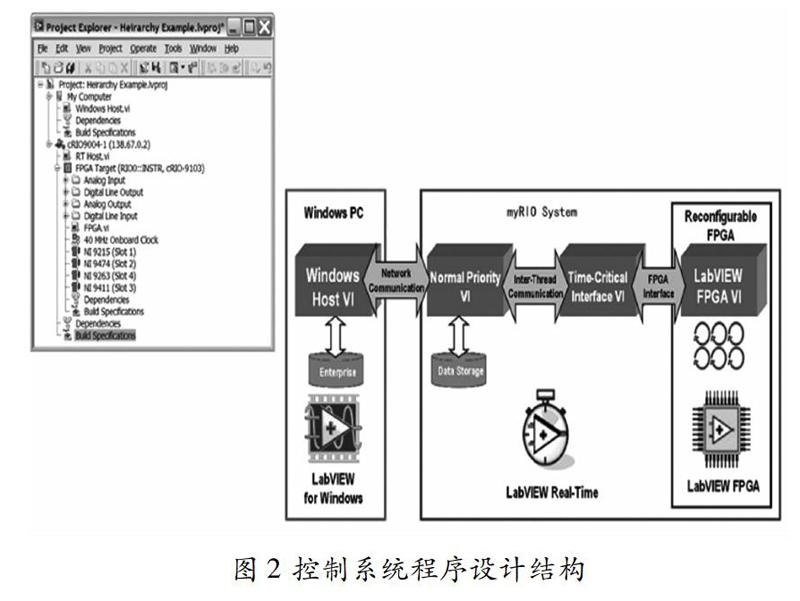

摘要:本文基于NI myRIO为控制单元,结合火焰传感器定位着火的位置来指导灭火装置执行操作,通过红外测距传感器与伺服电机控制灭火机器人的位置姿态,通过摄像头实时传送灭火现场的图像信息,使用LabVIEW编写控制程序实现灭火机器人的智能化,通过对多源传感器的数据采集与分析,来精确反馈给驱动电机动作指令,可以实现智能灭火的研究目的。
关键词:myRIO;移动机器人;灭火
现如今我国职业教育已经进入全新的发展时期,技工教育已经在社会发展中承担着培养高技能人才的重要任务。在国家倡导中国制造2025的政策背景下,机器人既是“中国制造2025”确定的重点发展领域,也是先进制造业的代表。本文研究的移动灭火机器人主要在两个方面进行研究:一是增强其图像识别与处理技术,将其识别不同颜色的功能转变为识别火苗功能;二是增强传感器多源信息融合功能,结合火焰传感器和红外测距传感器,指导驱动电机和灭火装置进行精确高效灭火,此技术在监测自然火灾以及各行业线路的实时监控与巡查维修中具有非常广阔的应用前景。
1 世界技能大赛移动机器人赛项任务分析
基于NI myRIO的移动机器人灭火系统源于移动机器人赛项原型,赛项任务属于团体赛,须两人合力完成。在竞赛过程中首先需要完成机械部分的安装与调试,保证机械零件连接紧固、正确,电气接线符合要求。且其在运动过程中,运动部件应运转灵活、不与其自身零件发生碰擦,装配后机器人应美观整洁、接线整齐。……
登录APP查看全文