基于RBF系统辨识与PID控制的收卷机张力控制系统研究
2021-06-23刘冠华韩林洁
刘冠华,肖 威,韩林洁
(1.北京机械工业自动化研究所,北京 100120;2.北京机械工业自动化研究所有限公司,北京 100120)
0 引言
就收卷机张力控制系统而言,其模型的多耦合和不确定性与现场工作环境的扰动都降低了收卷机的张力控制精度。基于此,本文提出了一种使用基于径向基函数(RBF)系统辨识与PID控制算法相结合的智能控制器,即利用神经网络对任意非线性模型的逼近能力,将其辨识模型用于PID参数的整定,以此来提升其常规张力控制系统的自适应性,并在一定范围内使其具有自学习能力,而后通过实验来验证该控制策略的鲁棒性和优越性。
1 增量式PID控制策略
传统PID控制系统结构如图1所示。其中r(t)为系统期望输出值,y(t)为系统实际输出值,e(t)为偏差值作为PID控制系统的输入量即e(t)=r(t)-y(t)。u(t)是PID控制系统的输出量。

图1 传统PID控制系统结构图
常规PID控制系统实质是将输入量分别进行比例(P)、积分(I)、微分(D)运算并将运算结果进行线性组合求得出输出量u(t)。u(t)的表达式如式(1)所示。
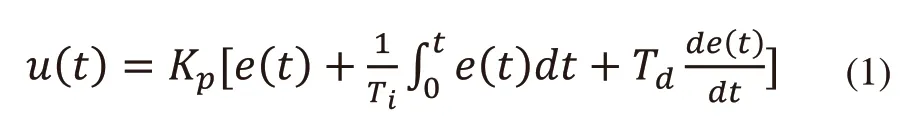
式中控制系统的输入为e(t),控制系统的比例系数为Kp。控制系统的积分时间常数为Ti,控制系统的微分时间常数为Td。
设系统采样周期为T,用k个采样时刻点的总时间kT代表连续时间,将积分以累加形式表示,微分以增量形式代替,对式(1)进行离散化即:
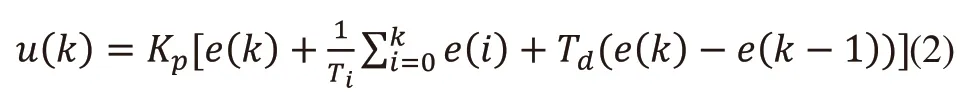
根据式(2)计算u(k-1),并令Δu(K)=u(k)-u(k-1)可得:
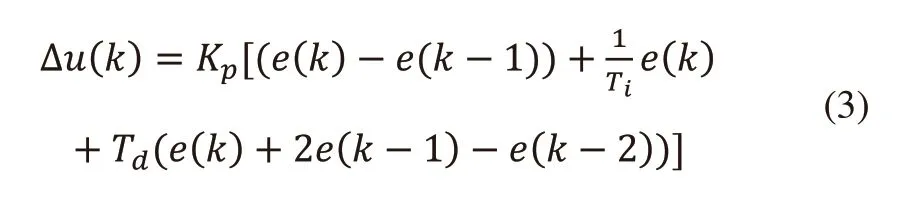
式(3)即为增量式PID算法表达式,适用于自身带有积分记忆元件的被控对象,该控制算法的第k次输出值Δu(k)只与于控制系统第k、k-1、k-2次的输入信号有关,并对其分别进行了加权,这有利于降低处理器计算负担且不易出现积分饱和现象,只在需要时进行输出限幅[1]。……