基于坡道行驶电动智能小车系统设计与研究
2021-06-17凌旭陈立戴俊良
电子制作 2021年11期
凌旭,陈立,戴俊良
(湖南化工职业技术学院机电工程学院,湖南株洲,412000)
0 引言
随着汽车工业的迅速发展,关于汽车的研究也就越来越受人关注。智能小车设计与研究,成为一种新的发展趋势,无论是在特殊行业,还是民生生活都发挥着重要作用[1-3]。本研究设计一款坡道行驶电动智能小车,能自动循迹,可程控行驶速度在规定时间内完成任务,在停车点准确定位停车。小车在行驶前,需要路段设计和坡道设计如图1所示;路段设计:在木板表面铺设一条宽,长各约为1cm线条作为路线指示;总长度设计为1m,路线开始为直线,垂直于木板底边,在坡顶转向90°,平行于木板顶边与顶边相隔距离为≤20cm,转弯半径为10cm~20cm,转弯完成后路线在延长≥30cm;停车标记设计为宽,长各为1cm,5cm。坡道设计:用长,宽各约为1m的木板搭建小车坡道,坡道角度可以任意调节。
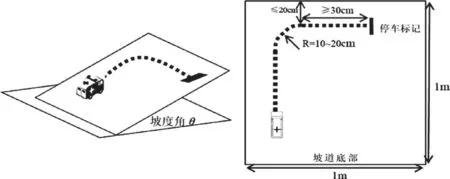
图1 小车坡道角示意及行驶线路顶视图
1 小车方案选项
■1.1 理论分析
要求小车能够在不同倾斜角的木板上完成循迹,行驶速度均匀并且行驶时间可控,并且能够在终点稳定停止。若需要完成以上要求,需要对位于木板上的小车进行受力分析,小车的受力分析如图2所示。
由牛顿第二定律公式 F=m×a可知:小车静止在坡道时应满足:
mgsinθ≤μmgcosθ;摩擦系数应满足μ≥tanθ;
小车在坡道匀速行驶应满足:F车=mgsinθ+μmgcosθ;需小车电机产生作用力。
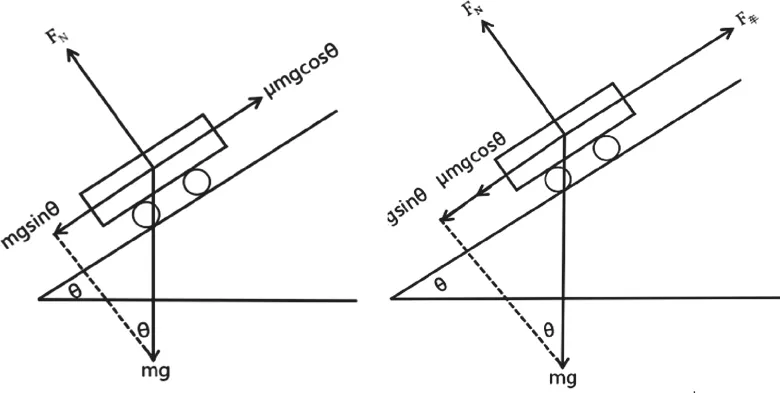
图2 小车受力分析图
由以上分析得:小车若要在循迹时要做到匀速行驶、运行时间可控,在终点稳定停止,与小车的质量、动摩擦因数以及电机的力矩大小都有关联。……
登录APP查看全文