免棱镜自动化监测技术的研究与应用
2021-06-13李怀锋
城市道桥与防洪 2021年5期
李怀锋
(上海同济检测技术有限公司,上海市200092)
0 引言
当前,工程中采用测量机器人即自动全站仪(瑞士Leica、美国Trimble、日本Sokkia等品牌)进行桥梁、隧道、基坑、铁路、大坝等结构变形位移自动化监测已比较普遍[1-5],但都是针对有棱镜目标;某新建道路地道工程位于上海软土地区,施工计划下穿运营中的高速公路,工程风险大,且全天车流量大,交通管理部门仅允许每周一次上道作业,无法采用常规人工上道进行日常监测。因交通管理部门要求高速公路行车道区域不能布设棱镜目标,棱镜目标密度严重不足,常规的人工上道日常监测和棱镜目标的自动化监测系统也难以满足该工程要求。
大部分自动全站仪都具备免棱镜测量技术,测距测程几十米至几百米不等,该技术已在若干盾构隧道下穿机场飞机跑道、高大滑坡变形位移监测等工程中运用[6-10],但在地道下穿车流量极大的运营高速公路中运用较少。
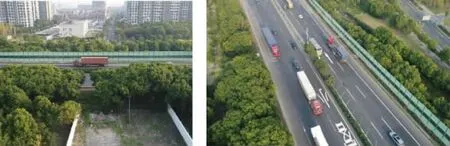
图1 高速公路现场俯视图
针对运营高速公路无法上道作业、车流量大且棱镜测点密度不足,为保证高速公路行车安全和掌握地道施工阶段高速路基位移变形情况,有必要采用基于测量机器人免棱镜和棱镜测量技术,研发一套同时满足棱镜和免棱镜测量的自动化监测软件,不仅能解决该工程存在的实际困难,还能为今后类似地道下穿运营高速工、机场飞行跑道区域等工程提供借鉴。
1 系统构成与开发
自动化监测系统由自动全站仪、监测软件(现场控制端、云平台)、观测站、测点目标(有棱镜、免棱镜)、通信设备构成,其中监测软件属于核心部分,由现场控制端、云平台构成。……
登录APP查看全文