三足机器人设计与建模 *
2021-05-18李若诗李坤凌李清都
机械研究与应用 2021年2期
李若诗,李坤凌,秦 涛,李清都
(1.湖北文理学院 机械工程学院,湖北 襄阳 441053; 2.重庆邮电大学 自动化学院,重庆 400065)
0 引 言
多足机器人是现在使用最普遍的机器人之一。由于足式机器人在运动时只需要离散的点接触地面,因此其可以更好地适应复杂的地理环境[1]。目前常见的多足机器人有三足机器人[2-3]、四足机器人[4-5]、六足机器人[6]等。三足机器人属于一种特殊的多足机器人,相较于双足机器人来说具有超高的静态稳定性,相较于其他多足机器人又具有结构简单的优点。笔者研究一种仿生的轻型三足机器人,讨论三足机器人单腿运动学建模,并分析机器人足尖工作空间,为机器人行走步态规划与运动控制算法奠定基础。
1 三足机器人结构设计
1.1 三足机器人整体结构
三足机器人的设计结构[7]如图1所示,主要包括机身和腿部两大主体结构。机身主体为铝合金材质,为双圆盘结构,可以减少步行足转动的阻碍。腿部由碳纤维管制成,三条腿之间相互成120°均匀分布在双层圆盘内侧边缘处,可以减少机器人腿之间的相互干扰,简化步态规划难度。在机器人的机身转节、髋关节和膝关节处分别装有伺服电机,分别控制机器人腿部的横向转动、伸缩和摆动。通过控制三个关节的相应操作,来实现三足机器人的前行、转向和避障等多种运动模式。机器人足部使用弧形橡胶脚套,保证机器人可向任何方向倾斜、更方便地接触地面并起到防滑的效果。
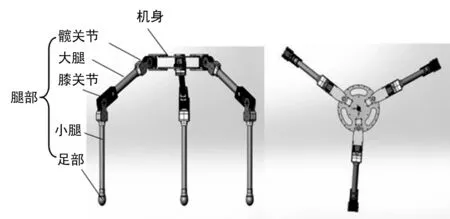
图1 三足机器人结构模型
登录APP查看全文
