无人控制系统总体设计综述
2021-04-23于涛张河宁
专用汽车 2021年10期
于涛 张河宁
关键词:无人控制 遥控操作 自主行驶
1前言
近年来,无人驾驶已经引起社会各方面的关注。作为国家重点发展的无人驾驶产业,无人驾驶技术是发展趋势。随着计算机控制技术的发展。自动控制被应用于无人驾驶领域。
2国外发展现状
20世纪70年代科技发达国家开始率先进行无人驾驶汽车研究。1984年,美国国防高级研究计划署(DARPA)与陆军合作,发起自主地面车辆(ALV)计划。为了推进无人驾驶技术更快、更好地发展。DAPRA于2004~2007年共举办了三届DARPA无人驾驶挑战赛。20世纪80年代开始,美国著名的大学如卡内基梅隆大学、斯坦福大学、麻省理工学院等都先后加入无人驾驶汽车的研究工作中,直接研发SAE Level4级别的无人驾驶汽车。2016年8月.nuTnomy成为了新加坡第一家在试点项目下推出自动驾驶的出租车公司。
3国内发展现状
我国汽车制造厂商对无人驾驶汽车的研究与欧美等发达国家和地区相比稍晚.从20世纪80年代末才开始。清华大学在国防科工委和国家863计划的资助下,从1988年开始研究开发THMR系列智能车。THMR-V智能车能够实现结构化环境下的车道自动跟踪。1992年.国防科技大学成功研制出中国第一辆真正意义上的无人驾驶汽车。2011年7月。由一汽集团与国防科技大学共同研制的红旗HQ3无人驾驶汽车完成286 km的面向高速公路的全程无人驾驶试验。2012年,军事交通学院的“军交猛师III号”以无人驾驶状态行驶114km.最高速度为105km/h。
4无人控制系统总体设计
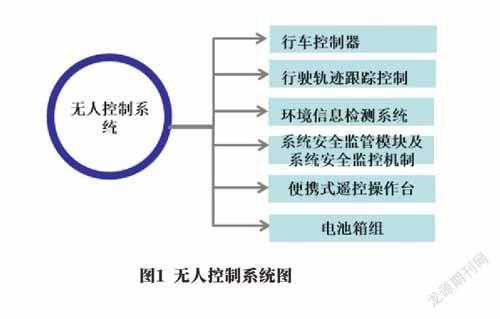
无人控制系统包含行车控制器、行驶轨迹跟踪控制、环境信息检测系统、系统安全监管模块及系统安全监控机制、便携式遥控操作台、电池箱组.如图1所示。……
登录APP查看全文