改进式软硬件的四旋翼飞行器系统
2021-03-22刘顺财施培植
绥化学院学报 2021年3期
刘顺财 施培植
(1.福州理工学院计算与信息科学学院;2.福州理工学院移动通信和物联网福建省高校工程研究中心福建福州 350014)
在空中飞行需要克服众多因素,要克服地球的吸引力,以及保持旋转惯力和空气的阻力等。此外还需要考虑电池续航、飞行过程中的乱发乱窜等问题,这些都需要精密的算法与硬件结合。
一、系统方案
系统采用STM32F103为核心芯片,以MPU6050六轴传感器的芯片作为测量角速率、加速度等主要装置,遥控部分则通过NRF24L01(2.4G)线通信模块实现遥控端和飞控端的数据传输,通过多个算法对数据进行处理,产生PWM波调速信号驱动空心杯电机,实现四旋翼飞行器的垂直运动,前后运动,侧向运动,偏航运动,俯仰运动等运动,系统如图1所示。
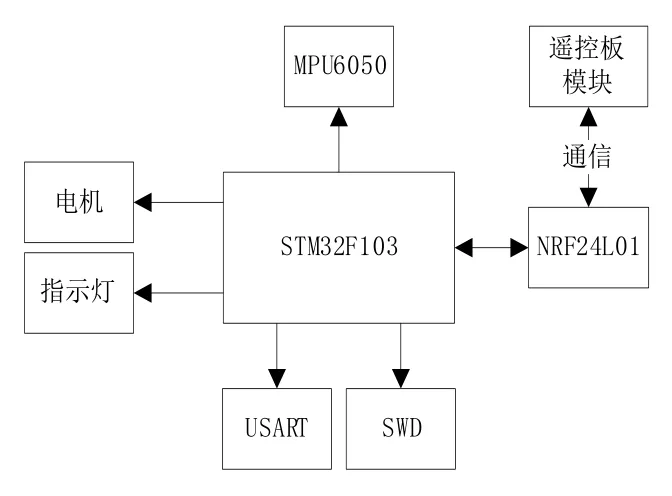
图1 系统框架图
(一)传感器模块。STM32F103C8T6有3个16位定时器,设置定时器成为4路用于捕获/比较/PWM的功能通道,支持2个I2C接口、3个USART接口和2个SPI接口和DMA直接内存存取用于快速数据交换[1]。
MPU6050内置一个16位的ADC,能将三轴陀螺仪和三轴加速度计的数据转换成数字量,编程高频滤波器程序过滤不需要的信号,以提高系统稳定性。配置内部低通滤波器进行数据滤波。STM32以集成电路总线通信的方式与MPU6050通信,最高的数据传输速率可达400kHz。通过芯片内部的数字运动处理模块DMP可减小MCU对于姿态融合运算的负荷。驱动IIC总线,对MPU6050的一系列寄存器进行初始化,再从中读取数据。
(二)通信模块。NRF24L01是一种传输效率高,损耗极低,能在低压正常运行的射频收发器。发射功率可配制成0dBm、-6dBm、-12dBm和-18dBm[2]。……
登录APP查看全文
