不确定性负虚系统的绝对稳定性研究
2021-03-11陈阵
测控技术 2021年2期
关键词:系统
陈 阵
(中国科学技术大学 信息科学技术学院,安徽 合肥 230026)
Lanzon和Peterson最早提出负虚系统这一概念,并且引起了很多系统理论研究者的关注[1-4]。在实际工程中,通过选取合适的系统状态,系统的传递函数将表现出负虚性质,例如大型车队的编组控制、原子力显微镜纳米悬梁臂定位系统、机械硬盘驱动器、Sallen-Key低通滤波器等都可以建模成具有负虚性质的模型[5-7]。负虚系统考虑系统频率响应M(jω)的虚部的性质,要求对于所有的ω∈(0,∞),j(M(jω)-M(jω)*)≥0。
线性时不变(LTI)多输入多输出(MIMO)负虚系统互连的鲁棒稳定性已经被广泛研究[1-2,8-9]。并且,得到了传递函数为M(s)的负虚的被控对象和传递函数为N(s)的严格负虚的控制器的正反馈互连系统(如图1所示)稳定的充分必要条件,即DC增益条件[1]:
λmax(M(0)N(0))<1
(1)
式中,λmax(·)为一个只有实特征值的矩阵的最大的特征值。
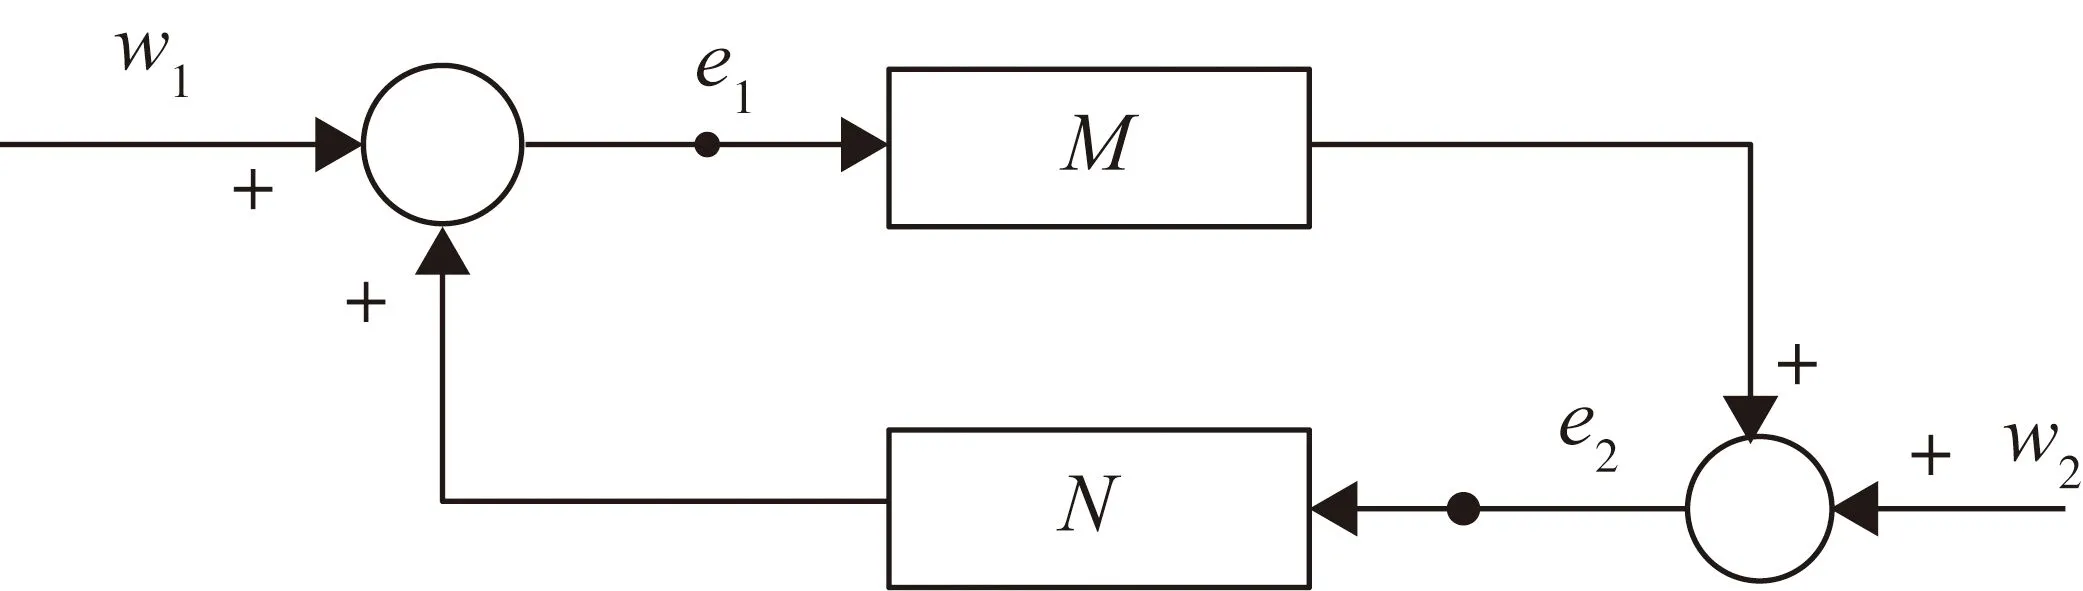
图1 负虚反馈控制系统
近年来,负虚系统理论的研究被拓展到了无损负虚系统[10]、有混合性质的互连系统的稳定性研究[11]、控制器设计和性能分析[12]等各个方面。其中,假设所有状态都可用于状态反馈,针对具有严格负虚不确定性的系统,Song等[12]提出了一种基于状态反馈的系统鲁棒静态反馈综合方法,这是唯一的关于具有非线性的负虚性质的研究,但由于要求非线性部分具有严格负虚性质,具有较高的保守性。
绝对稳定性定理保证了反馈路径包含动态线性时不变系统和反馈路径包含无记忆非线性系统的反馈系统的稳定性。因此,绝对稳定性定理为具有给定集合不确定性的系统的鲁棒稳定性的充分条件[13]。……
登录APP查看全文
