禾赛P40激光雷达在特高压并行线路三维扫描中的作业方式探索
2021-02-19李云奇杜亚明陈昊宇
智能城市 2021年24期
李云奇 杜亚明 陈昊宇
(江苏省测绘工程院,江苏南京 210013)
随着科技不断发展进步,无人机搭载三维激光雷达扫描设备丰富了架空线路运检手段,可以采集大量的基础点云数据,为通道数字化提供数据支撑。目前,激光雷达主要分为机械式激光雷达、半固态式激光雷达以及固态式激光雷达,而不同测程的雷达之间价格差异较大,选取经济合适的雷达是许多项目执行者重点关注的问题。文章针对特高压并行线路通道三维激光扫描,探索禾赛P40雷达在该并行线路中有效的激光扫描作业方案。
1 测区概况
项目测区位于江苏淮安境内,主要为丘陵地形,地势高差较大。测区内包括1 000 kV和800 kV特高压并行线路,两条线路内侧边导线间距约60 m。1 000 kV特高压架设杆塔大部分约100~120 m,800 kV杆塔高度大部分为60~80 m。
测区并行线路示意图如图1所示。
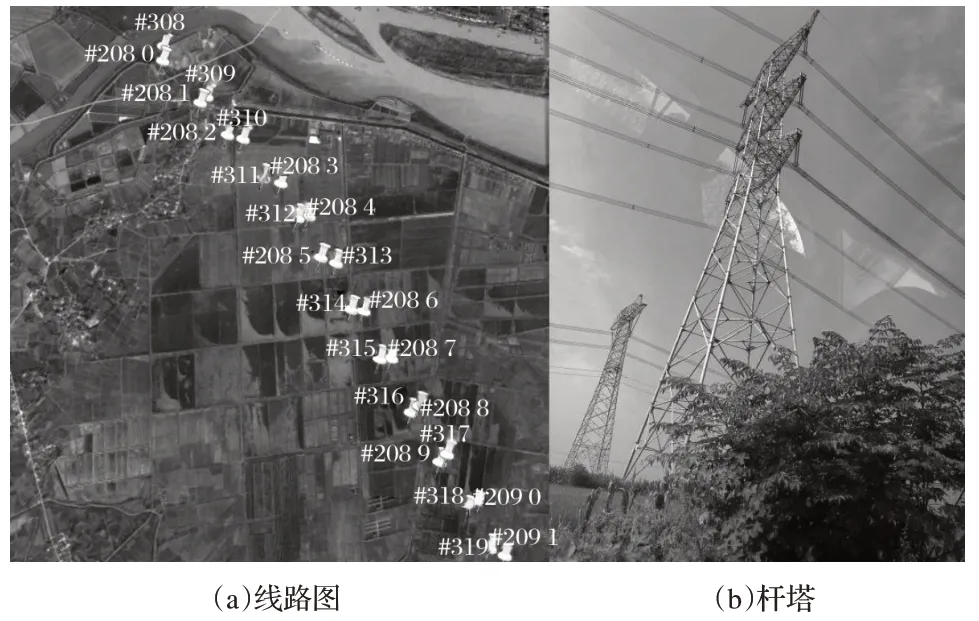
图1 测区并行线路示意图
2 硬件设备及后处理软件介绍
本次测试使用的飞行平台为飞马D300多旋翼无人机,在飞机前端加配了图传设备,便于空中实时监视航路情况。激光设备为禾赛Pandar40P的40线激光雷达,无人机激光扫描系统单架次实际最大飞行时间约22 min,数据后处理主要为飞机轨迹解算和雷达数据解算,分别在IE软件和飞马无人机管家中实施。
无人机激光扫描系统如图2所示。Pandar40P性能参数如表1所示。
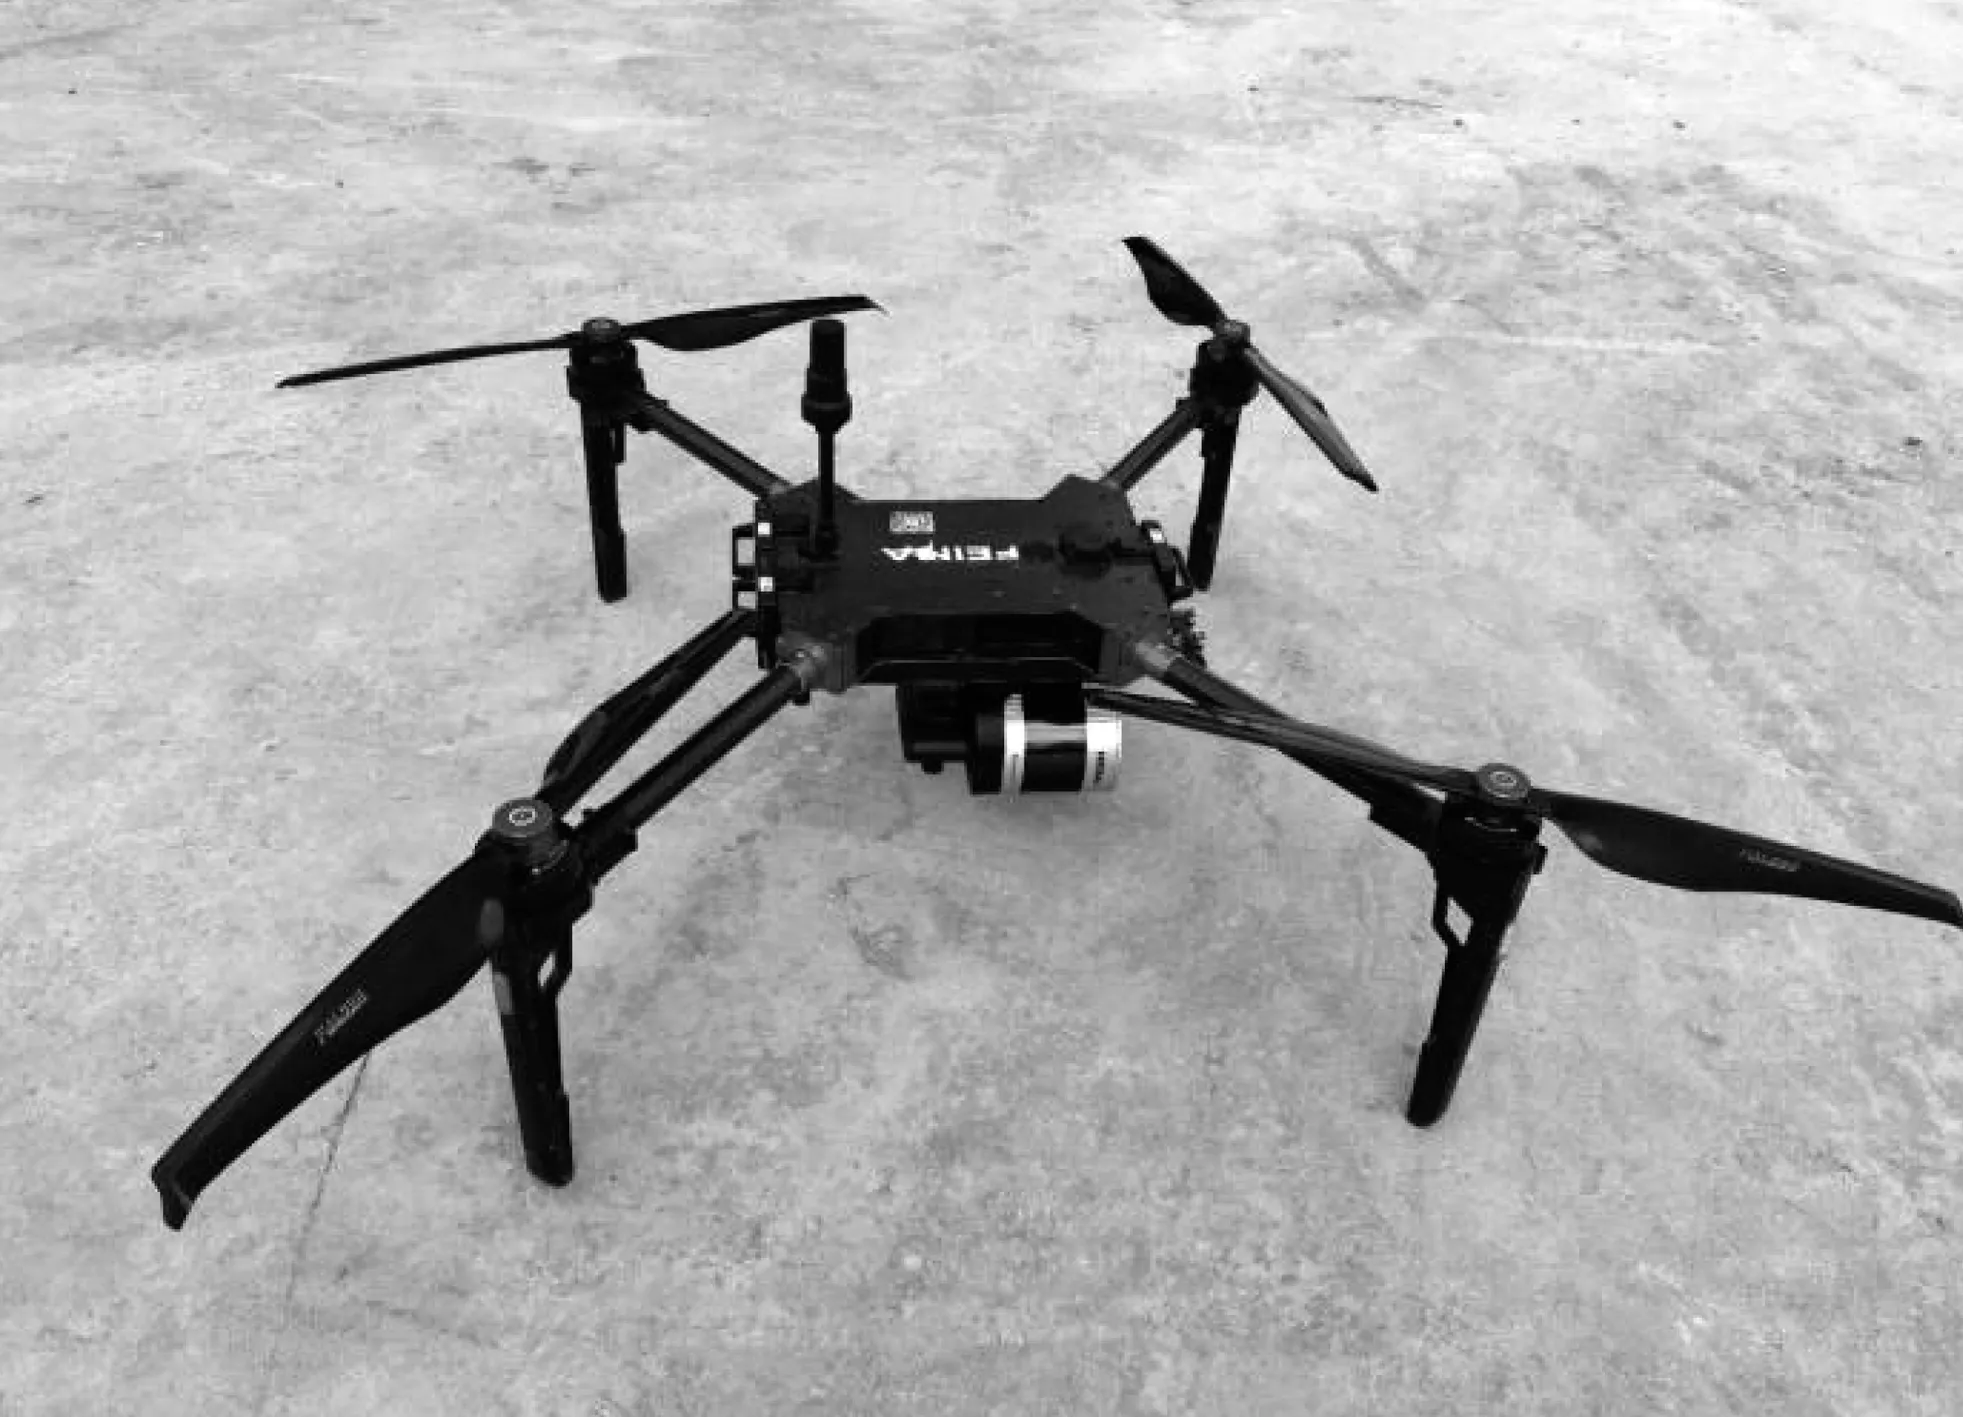
图2 无人机激光扫描系统

表1 Pandar40P性能参数
3 作业方案分析
为了保证作业过程中特高压输电线路的安全,所有飞行严禁在输电线路上方和两条并行线路内侧进行,无人机距离输电线塔顶和边导线两侧各需要保持15 m以上的安全距离。……
登录APP查看全文
