深井救援机器人的设计
2021-02-18尤劲恺谭信勇刘娜孔庆蕊
科学与生活 2021年30期
尤劲恺 谭信勇 刘娜 孔庆蕊
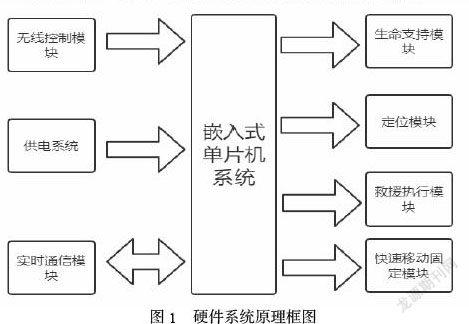

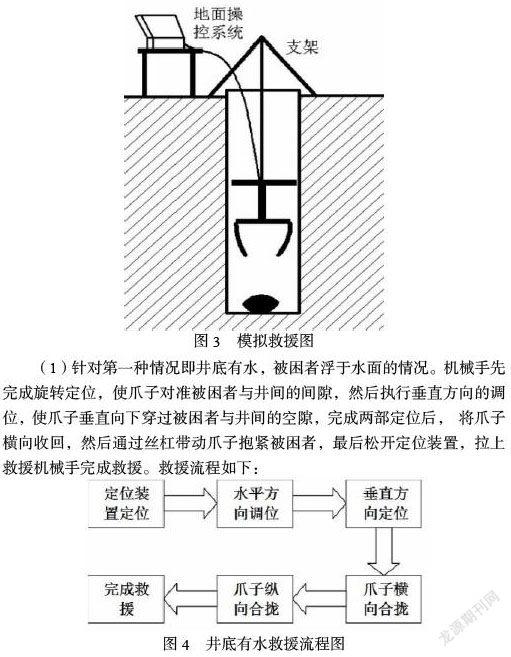
摘要:本项目旨在制造一个应用于深水井救援领域的救援机器人,以弥补该领域内专业救援设备的空白。该机器人由六个模块组成,分别是无线控制模块、快速移动固定模块、定位模块、救援执行模块、实时通信模块及生命支持模块。本机器人体积小,活动灵活,能在狭窄的井中进行多种操作,完成在狭窄空间内人所很难或不可能完成的任务。在使用本装置实施救援时,消防员只需在地面上进行远程控制便能快速完成救援任务。
关键词:救援机器人;深井救援;即时通信;远程控制
引言
目前,深井救援装置不多,已有的救援装置也没有得到很好的推广。大多数情况下是救援人员直接对被困者实施救援,如果井口太小,救援人员不能直接对被困者实施救援时,救援行动往往很难施展,只能通过挖开井口等效率低的方法来实施救援,这样延误了最佳救援时机,终将导致非常严重的后果。我们设计的深井救援机器人主要目的就是寻找一种用于小径深井救援的专用设备,通过它能够方便、快捷、有效地的解决小径深井中生命救援的问题,同时也为日常生活中重要物件的打捞提供一种方法。通过我们的设计,相信最终能够成功地解救宝贵的孩童生命、宠物生命,同时也能够打捞许多重要的物品,挽回重大的财产损失。
1硬件系统设计
根据该装置运行要求和功能需要,设计本系统电路控制部分,电路硬件资源包括:
登录APP查看全文
