基于自抗扰的无刷直流电机控制系统研究
2020-10-21欧阳名三闫中文
欧阳名三 闫中文
(安徽理工大学,安徽 淮南 232001)
无刷直流电机在电动车、机器人、航空航天等领域内都有着广泛的应用[1]。随着应用领域的不断发展延伸,各种控制策略和算法也不断的出现,传统PID算法在无刷直流电机的强耦合性方面的控制效果不够理想[2]。控制过程中存在响应速度慢、调节时间长、超调量大等问题[3]。因此,一些新的控制算法被人提出来。文献[4][5][6]中采用模糊PID控制器,但模糊PID控制器参数计算量较大,往往控制过程不是很容易实现。自抗扰自适应控制算法是在改进PID算法缺陷基础上结合现代控制理论提出的一种新型控制算法[7,8],其特点是具有天然的解耦性,以及几乎和模型无关等,非常适用于无刷直流这类具有强耦合性的控制系统。
一、BLDCM的数学模型
无刷直流电机控制系统为两两导通方式,其电压平衡方程为[9]:
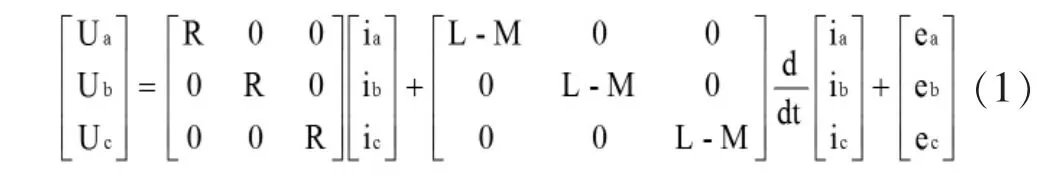
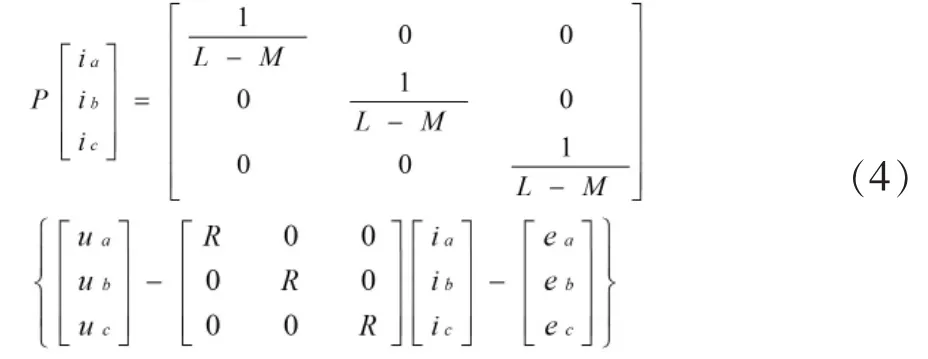
式中,Ua,Ub,Uc为相电压,ia,ib,ic为相电流,R 为电阻,L、M 分别为自感及互感 ea,eb,ec反电动势。
电磁转矩方程为:
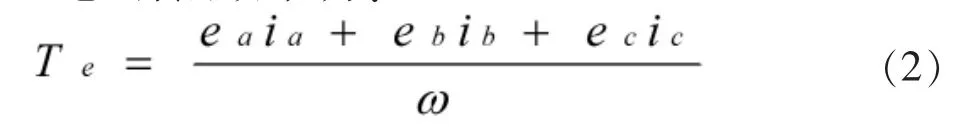
式中,Te为电磁转矩(Nm),ω为机角速度(rad/s)。
运动方程可表示为:
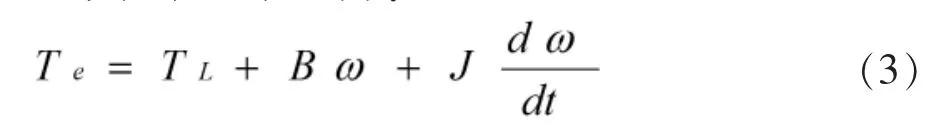
式中,TL为负载转矩(Nm),B为阻尼系数(Nm·s/rad),J为转动惯量(kg·m2)。
由(1)式当中的电压方程变形可得BLDCM的状态方程。
二、自抗扰控制器(ADRC)的设计
自抗扰控制是在改进经典PID固有缺陷的基础上,而逐步形成的新的控制策略(或控制算法),其优点是对控制系统对象的模型不依赖[10],对扰动适应性较强,而且鲁棒性以及可操作性也非常好。
(一)自抗扰控制器组成
自抗扰控制器分为跟踪微分器(Tracking Differentiator)、非线性状态误差反馈控制器(Nonlinear State Error Feedback law)以及扩张状态观测器(Ex-tended State Observer)三个部分,其基本结构图如图1 所示[11]。……