基于OpenCV的四自由度骨科打孔机器人设计
2020-08-09张美玉臧琛
现代商贸工业 2020年25期
关键词:机械臂
张美玉 臧琛
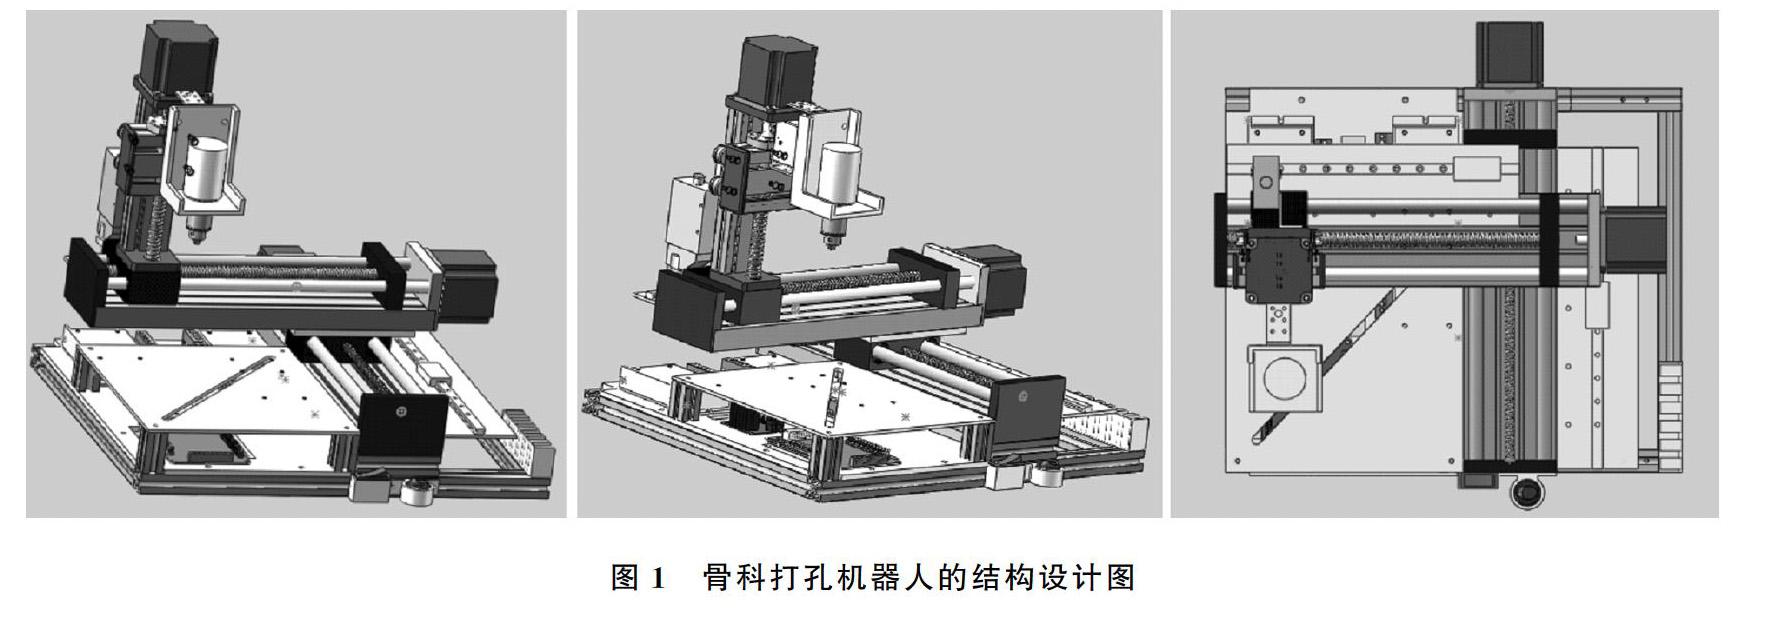
摘要:本文设计了一种可根据骨科打孔手术的要求,基于OpenCV视觉定位的,可实现空间映射、路径规划、路径定位、定点打孔等4个方面的智能骨科打孔机器人模型,对其四自由度机械臂运动系统的结构方案进行了设计,讨论了该机械臂的运动结构,为机械臂的运动分析、控制及轨迹规划的研究提供了可靠的依据。
关键词:骨科机器人;四自由度;机械臂
中图分类号:TB文献标识码:Adoi:10.19311/j.cnki.16723198.2020.25.075
0引言
进入21世纪以来,受社会经济发展迅速、人口老齡化程度的加深的影响,我国医疗行业手术数量日益增高,需要手术治疗的患者日益增多。由于手术机器人在微创手术、精确定位操作等方面的优势以及其对传统医学促进的作用,手术机器人逐渐成为智能化医疗新技术的典范,也成为机器人研究领域的焦点之一。由手术机器人衍生出的骨科机器人也来逐渐成为骨科手术发展的新方向,催生了诸多新的治疗理念和方案。
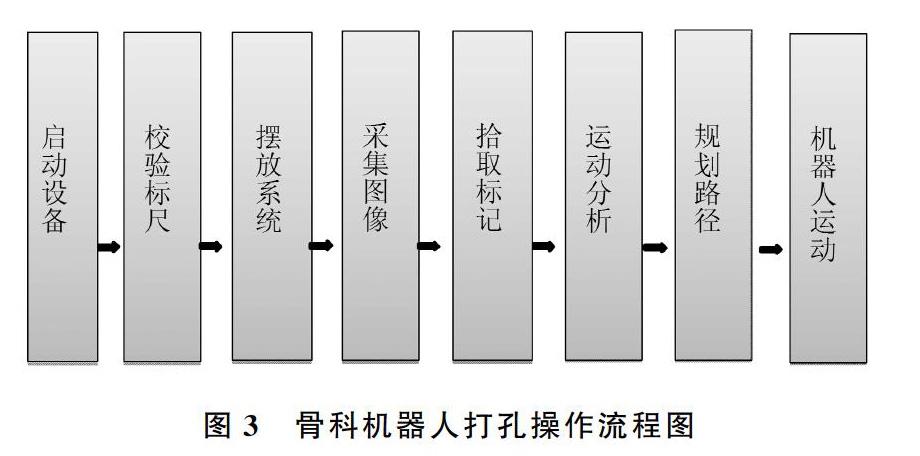
传统骨科手术的核心难点在于受医生视野和操作的限制,手术损伤难以避免,且因手术操作难度较大,使其已不能完全适应时代发展需求,临床亟需新的治疗理念、手段和设备来满足骨科疾病治疗的需求。本论文设计的四自由度骨科打孔机器人模型在满足人们对精准、微创、智能需求的前提下基于OpenCV视觉定位进行手术路径规划和定位打孔,能完成包括空间映射、路径规划、路径定位、定点打孔等4个方面功能,简化其机械结构,从而成本更低、器材耐久性强、操作简单,具有很强的现实意义。……
登录APP查看全文
