异步电机矢量控制系统的仿真研究
2019-12-13李瑾
冶金设备 2019年5期
李 瑾
(江西省精密驱动与控制重点实验室南昌工程学院机械与电气工程学院 江西南昌 330099)
1 前言
由于交流电机的数学模型是一个高阶、非线性、强耦合的多变量系统,使对它的转速控制不如直流电机那样方便,通过将矢量控制技术用于异步电机的转矩控制可使其调速性能够跟直流电机相媲美[1][2]。
2 异步电机的数学模型
在静止的两相Oαβ坐标系下建立异步电机数学模型如下:
(1)电压方程
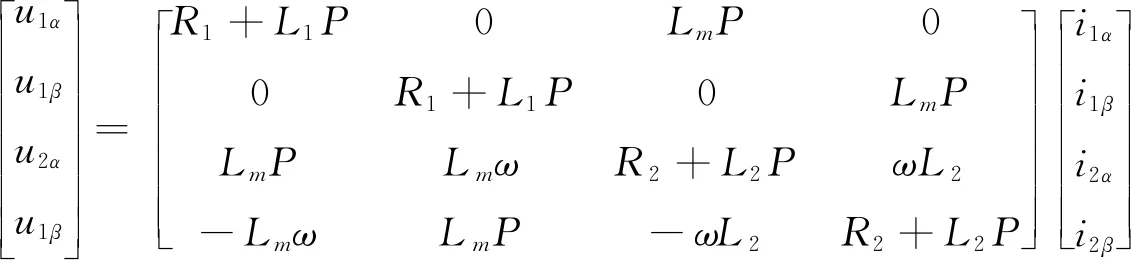
(1)
(2)磁链方程
(2)
(3) 转矩方程
Tem=npLm(i2αi1β-i1αi2β)
(3)
以上三式中,下标中的1对应定子侧、2对应转子侧的物理量,np为极对数,Lm为定转子绕组的互感,ω为电机角速度。
3 矢量控制策略
本文采用定子磁链定向矢量控制,即将旋转坐标的M轴定向于定子磁链Ψ1方向上,则定子磁通Ф1的T轴分量等于零。如果保持Ф1恒定,那么转矩正比于T轴电流,这样转矩就直接等于两个标量之积,能更好地实现对转矩的控制[3]。另外采用定子磁链定向可使定子磁链观测过程与转子参数无关从而能够简化控制系统的结构。系统的矢量图如图1所示,其中MT坐标系以同步转速ω1旋转,dq坐标系以转子转速ω旋转,α轴为坐标系旋转的参考轴,则有θs=θ1-θ2=(ω1-ω)t为转差角。

图1 矢量图
要实现定子磁链定向,需要定子磁链矢量的准确值,这里采用由检测出的定子电压和电流来计算定子磁链的U-I模型,图2是U-I模型的结构框图。
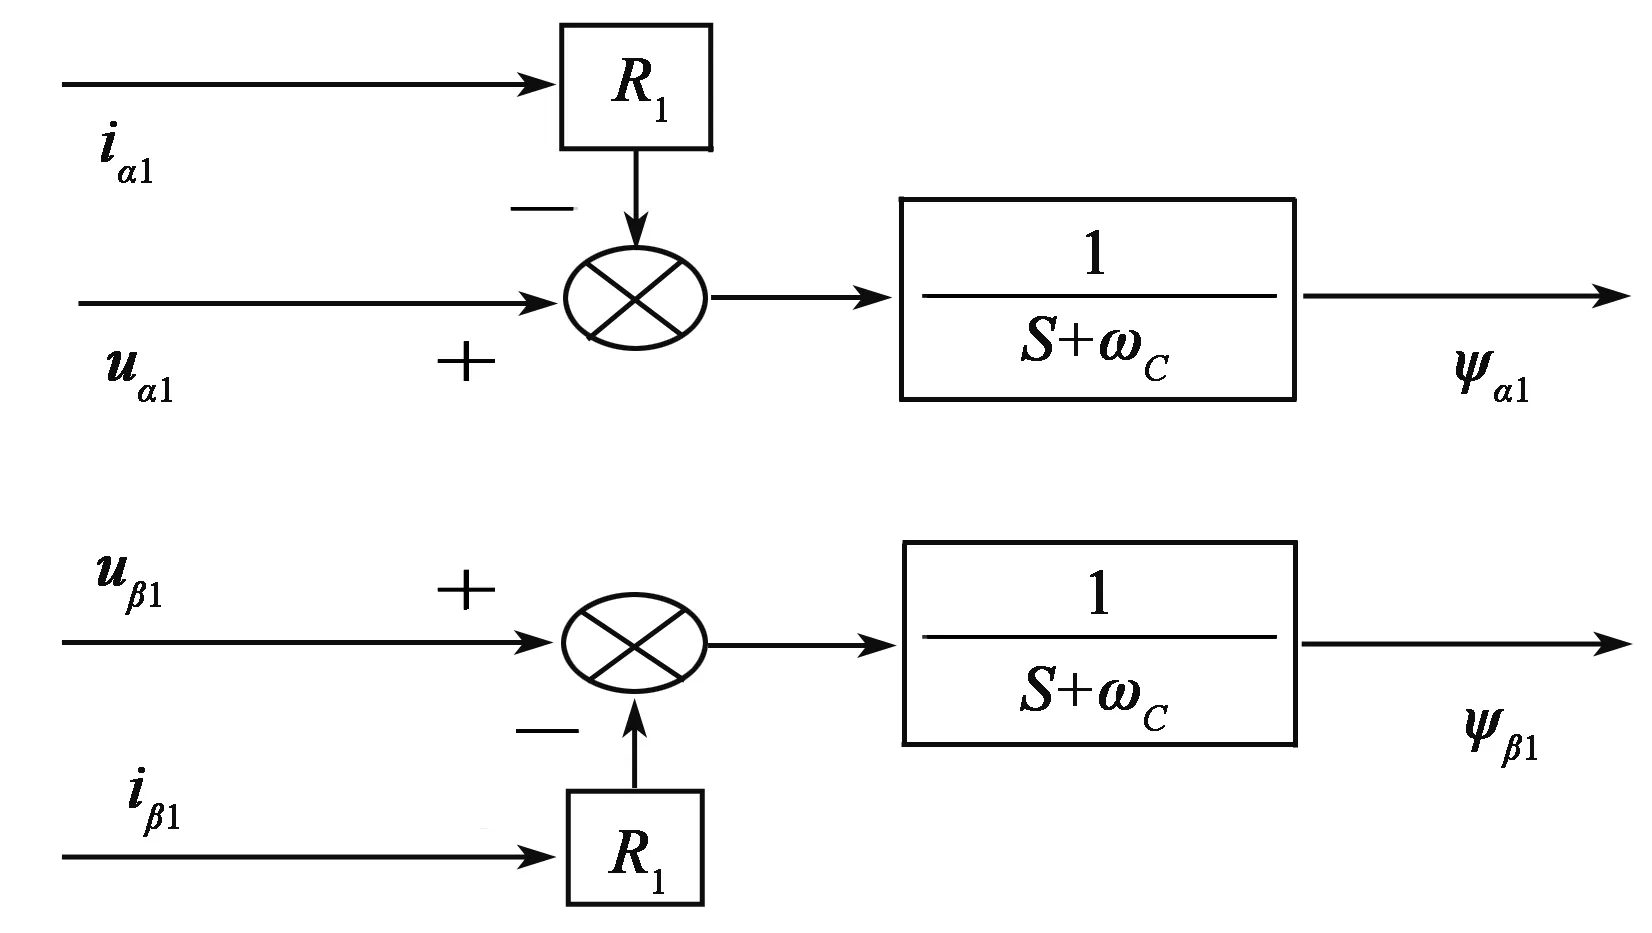
图2 定子磁链的U-I模型结构框图
4 坐标变换公式
(1)2/3变换
根据磁动势等效,(4)式是由两相Odq坐标系向三相Oabc坐标系(a轴与d轴重合)变换的公式(Odq坐标系与Oabc坐标系都以ωr速度旋转,且三相绕组Y接法,无零线)。……
登录APP查看全文