超低频柔性负载伺服控制系统的半物理试验方法
2019-10-21赵真马超王碧
振动工程学报 2019年4期
赵真 马超 王碧
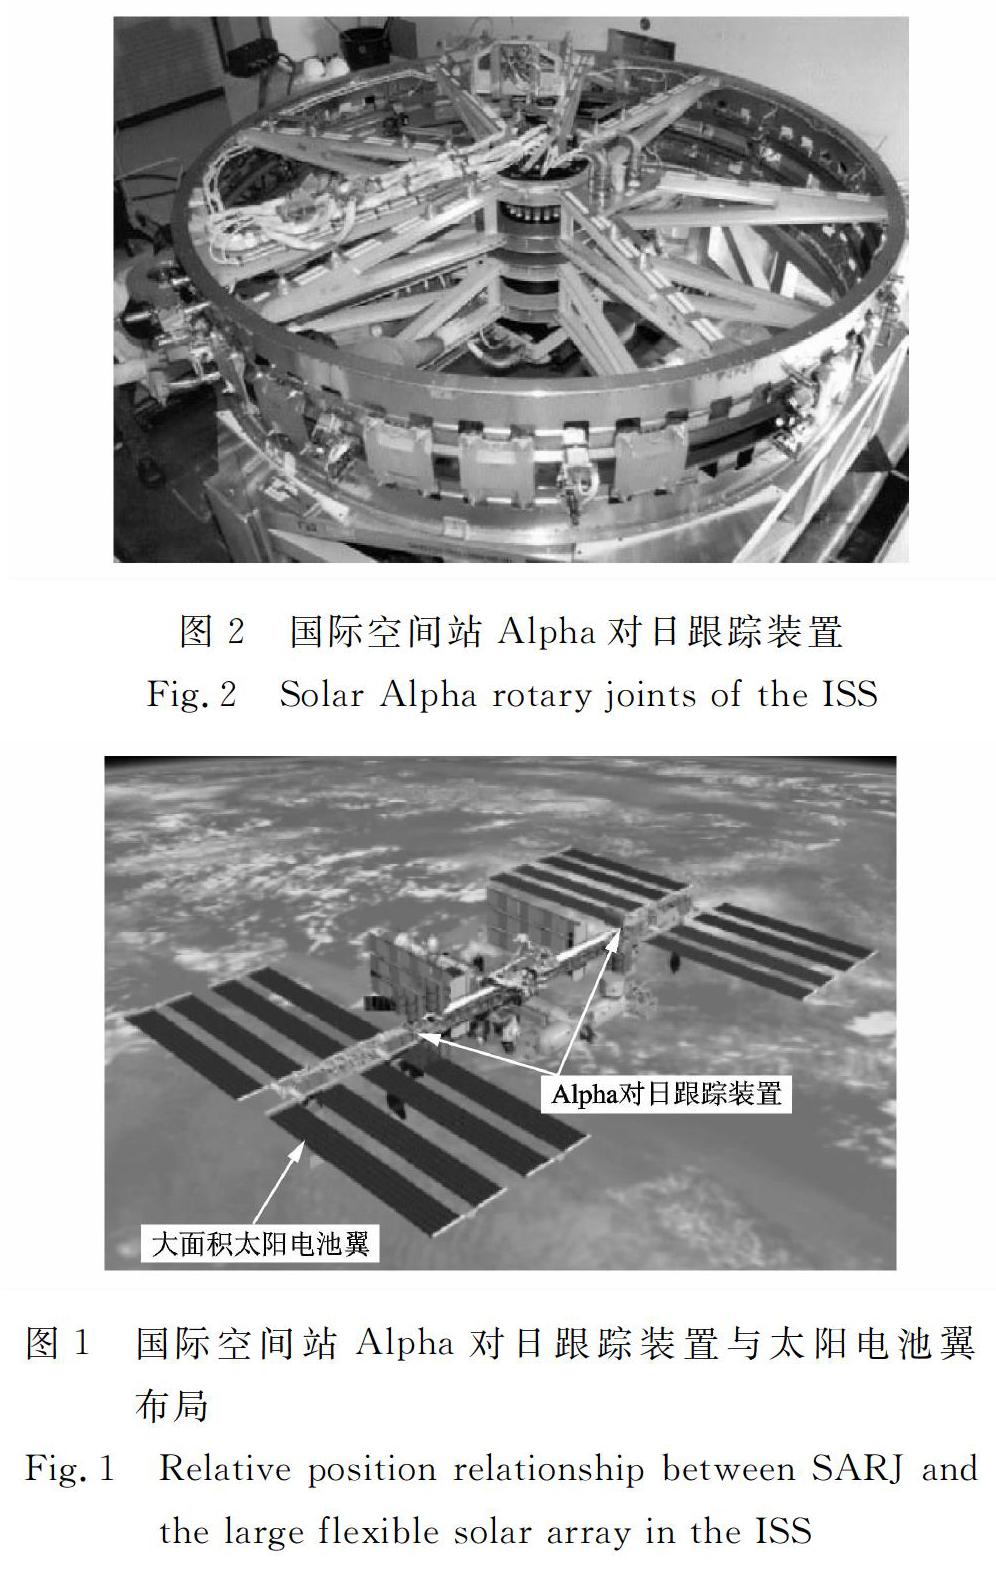
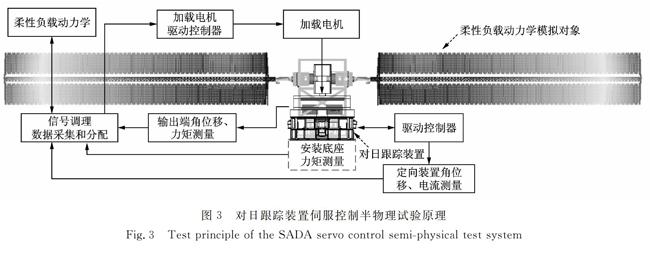

摘要: 以超低频柔性负载伺服驱动控制系统的地面试验方法为研究对象,设计半物理试验系统,其中柔性负载为数学模型,驱动装置及其控制器为执行机构,控制软件为试验对象。具体以空间站对日跟踪装置的地面驱动控制系统调试为需求牵引,设计半物理实时闭环加载试验系统,推导大柔性太阳电池翼动力学模型,依据实时采集的对日跟踪装置运动信息,作为动力学模型输入,实时输出加载力矩值;控制闭环加载系统作用在对日跟踪装置输出端,实现动态反馈加载,并开展典型工况的驱动控制性能测试。分析对日跟踪装置的运行速度、太阳电池翼模态坐标、动态负载力矩、安装面扰动力矩等试验数据,评估伺服系统控制性能,证明半物理试验方法在空间站太阳电池翼伺服驱动控制系统设计中的有效性。该试验方法也可拓展应用于大型微波天线、空间太阳能电站、太阳帆等空间柔性伺服系统的地面试验。
关键词: 柔性结构; 伺服控制; 超低频; 半物理试验
中图分类号: V416.2; V448.2 文献标志码: A 文章编号: 1004-4523(2019)04-0557-08
DOI:10.16385/j.cnki.issn.1004-4523.2019.04.001
1 概 述
中国载人航天已进入空间站研制阶段,有望在2022年前后全面建成。空间站运行轨道高度340-450 km,倾角约41°,轨道周期约90 min。为保证空间站长期在轨运行的能源需求,配置大型太阳电池翼用以提供足够的太阳电池阵布片面积。并且使太阳电池翼法向矢量以0.065-0.3°/s角速度实现对日跟踪指向[1]。
空间站对日跟踪装置(或称太阳电池……
登录APP查看全文