四轮转向系统二自由度模型的建立与仿真分析
2019-09-13于霞孟宪皆
时代汽车 2019年12期
于霞 孟宪皆
山东理工大学交通与车辆工程学院 山东省淄博市 255000
四轮转向(4WS),是指在汽车转向时四个车轮同时发生偏转四轮转向系统在低速时,可以减小汽车的最小转弯半径,提高汽车的灵活性与机动性;高速时,具有较快的响应速度,通过合理控制后轮的偏转角,又能提高汽车的操稳性和行车安全性[1]。
1 模型的简化
为了使问题便于分析,我们做以下假设,将其简化为二自由度模型。(1)汽车做等速直线运动。(2)直接以前、后轮转角作为输入。(3)该模型的汽车不具有悬架,即将簧载和非簧载质量看成一部分。(4)忽略地面切向力所导致的轮胎侧偏特性变化。(5)空气动力的作用不在考虑范围之内。(6)忽略轮胎因载荷的变化而引起轮胎的变化。(7)轮胎侧偏特性始终为线性。(8)汽车左右对称。(9)不考虑回正力矩的影响。得到只具有y轴上的侧向运动和z轴上的横摆运动的二自由度转向系统模型。
2 运动微分方程的建立
对模型进行受力分析和运动分析(如图1所示),依据牛顿第二定律列出二自由度模型的运动微分方程如式(1)所示。其中前后轮所受地面侧向反作用力分别为1YF、2YF ,前后轮所输入的转角分别为1δ、2δ,前后轮的侧偏角分别为1α、2α,汽车的横摆角速度为rω,β为整车的质心侧偏角,汽车质心处的速度在x轴和y轴上的分量分别为u、v。

图1 四轮转向系统二自由度模型
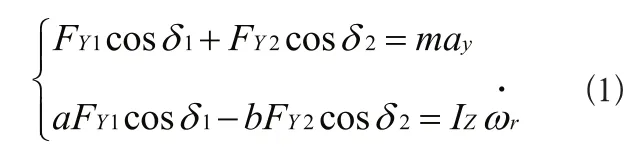
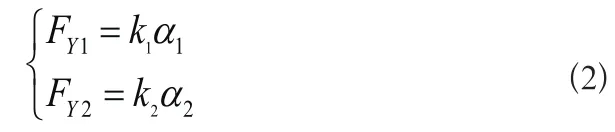
其中根据轮胎的侧偏特性有:
根据几何关系及运动分析可得:
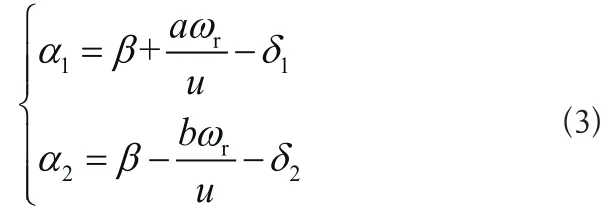
在转角很小的情况下,即δ1、δ2很小,故有 c osδ1≈1,cosδ2≈1,质心侧偏角β也。……
登录APP查看全文