基于CAN总线的激光整平机控制系统
2018-08-07卜一晨秦海鹏
计算机与现代化 2018年7期
卜一晨,黄 欢,秦海鹏,金 鑫
(江苏师范大学电气工程及自动化学院,江苏 徐州 221000)
0 引 言
近年来,激光整平机广泛应用于农业耕地精细平整、商业地坪铺设和装配式建筑等领域[1-3]。激光整平机控制系统一般采用主从控制模式,从控制器通常选用具有较强数据处理能力的处理器,从而能够对采集的数据进行实时处理,使水平控制系统实现良好的动态性[4]。系统中的其他执行机构,如振动电机、高程调节电机等,需要连接在CAN总线上,通过主控制器实现任务分配和调度[5]。
激光整平机工作时,施工现场噪声大、干扰多。为了实现数据传输的可靠性,主、从控制器之间一般选择CAN总线进行通信[6]。CAN总线采用双线串行通信方式,抗干扰能力强,适用于噪声干扰环境[7]。此外,随着整平机应用领域越来越广泛,传统控制器由于处理速度无法满足要求,性价比越来越低,正逐渐面临被淘汰的危机[8],因此本文采用STM32F407作为整平机主控制器[9],TMS320F28335作为从控制器,通过CAN总线实现两者之间的通信。
1 系统总体设计
整平机系统总体设计如图1所示,控制系统中角度传感器通过RS232串口将实时测量数据发送给从控制器DSP,DSP将原始数据经滤波处理后实现平地铲的调平控制[10],驱动部件使用电推杆。主、从控制器通过CAN外扩收发器连接到CAN总线上,从控制器接收主控制器下达的控制指令并实现控制要求。通过CAN总线,主控制器也可以获取系统中其他执行机构的运动状态。
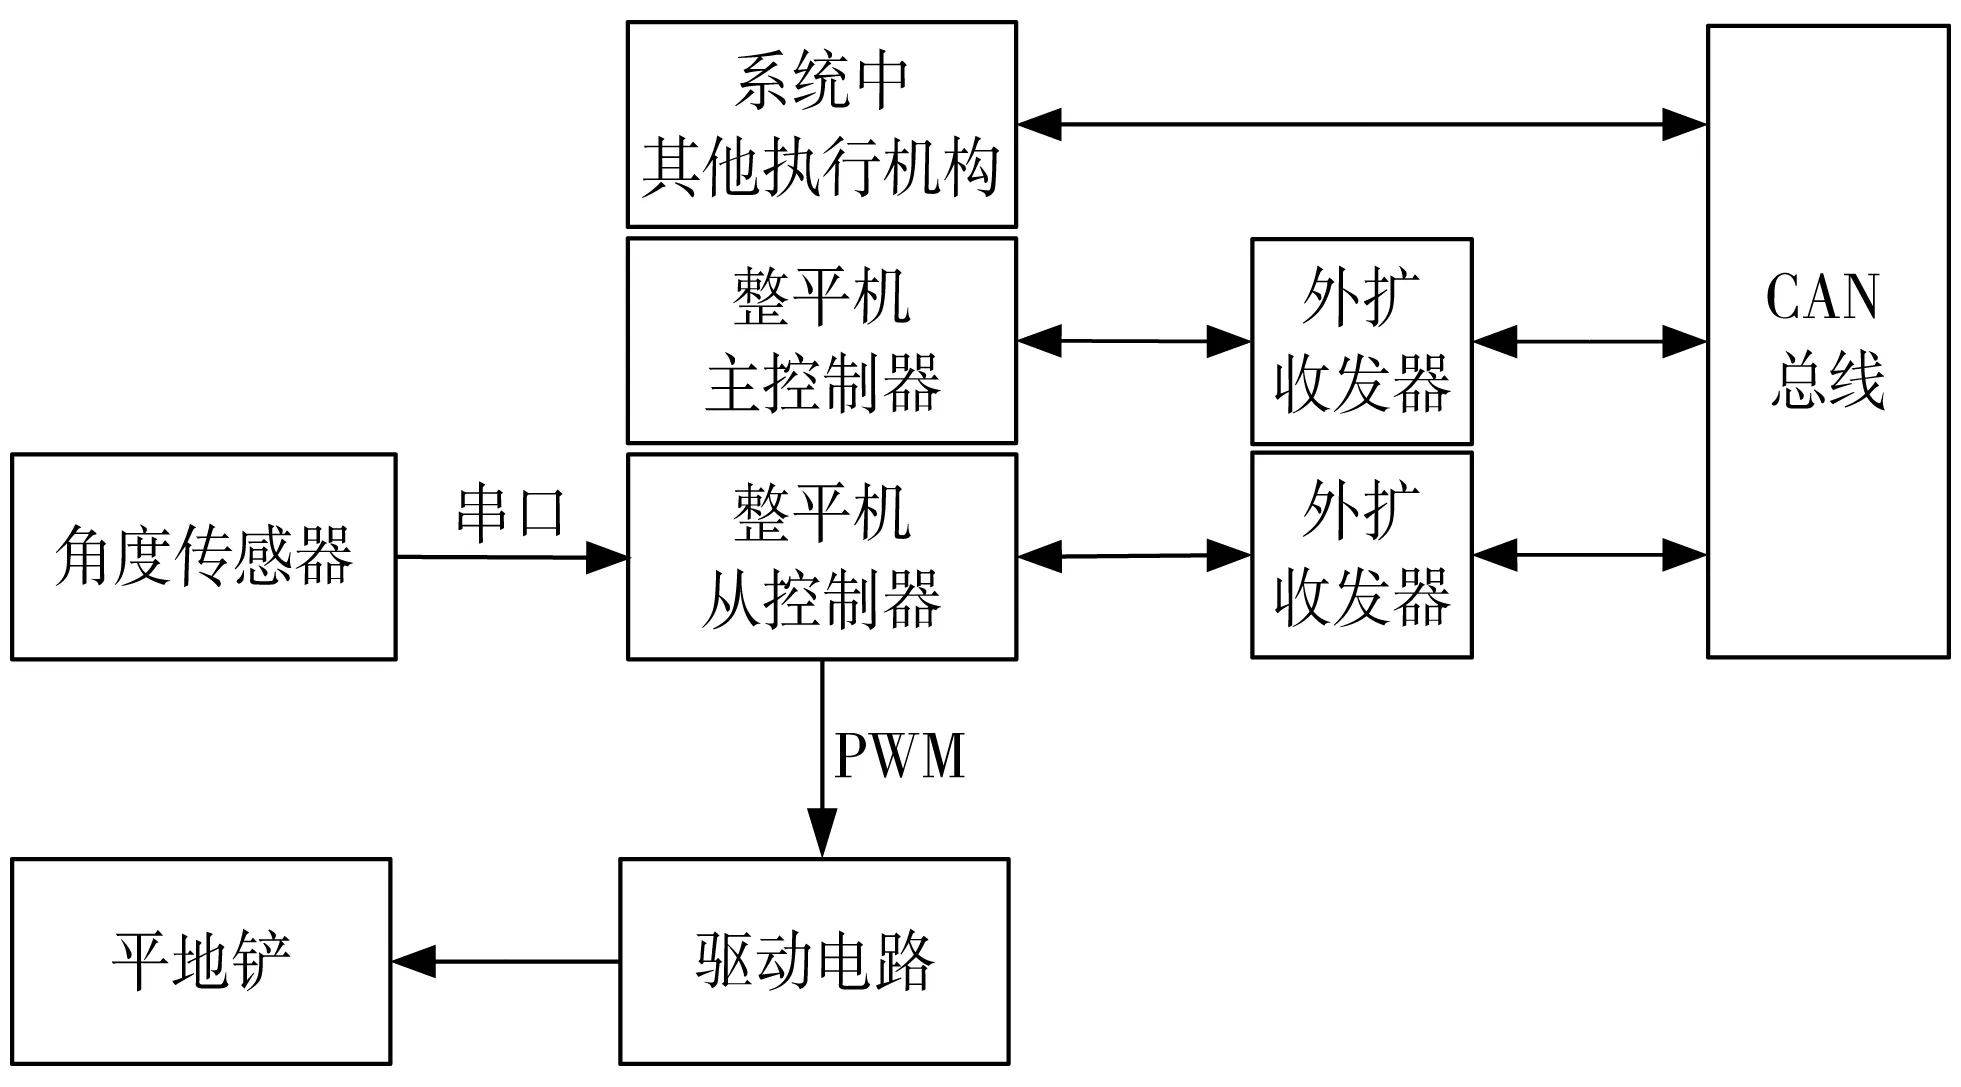
图1 整平机系统总体设计图
登录APP查看全文
