基于单目视觉的工业机器人智能抓取系统设计*
2018-03-13廖华丽
机电工程 2018年3期
张 驰,廖华丽,周 军
(河海大学 机电工程学院,江苏 常州 213022)
0 引 言
在目前工业生产的过程中,绝大多数的工业机器人均是依靠精确的示教进行抓取和放置工件,但这种方式存在着较大的局限性,因为这种结构化的环境要求工件必须以特定的方位处于固定的位置上,如果外界环境或工件的状态发生变化导致这一要求不能满足时,机器人往往不能适应这种变化,导致任务中断或失败[1]。而机器视觉技术因其信息量大、精度高、检测范围大等特点,将其引入工业自动化中实现工件的自主识别和定位越来越成为不可或缺的技术应用[2]。王健强等[3]提出通过两台或多台CCD摄像机获取工况图像,进行分析计算实现目标的识别与位姿计算的方法,但基于双目或多目视觉的抓取系统计算量较大,影响系统的实时性;李星云等[4]提出了一种嵌入式平台上的单目视觉定位方法,该系统集成性高,使用起来简单方便,但嵌入式系统开发起来难度较大。
本研究将单目视觉引入到工业机器人智能抓取系统设计中,并通过实验验证。
1 工业机器人智能抓取系统
机器人工作时,机器人抓取零件的流程如图1所示。
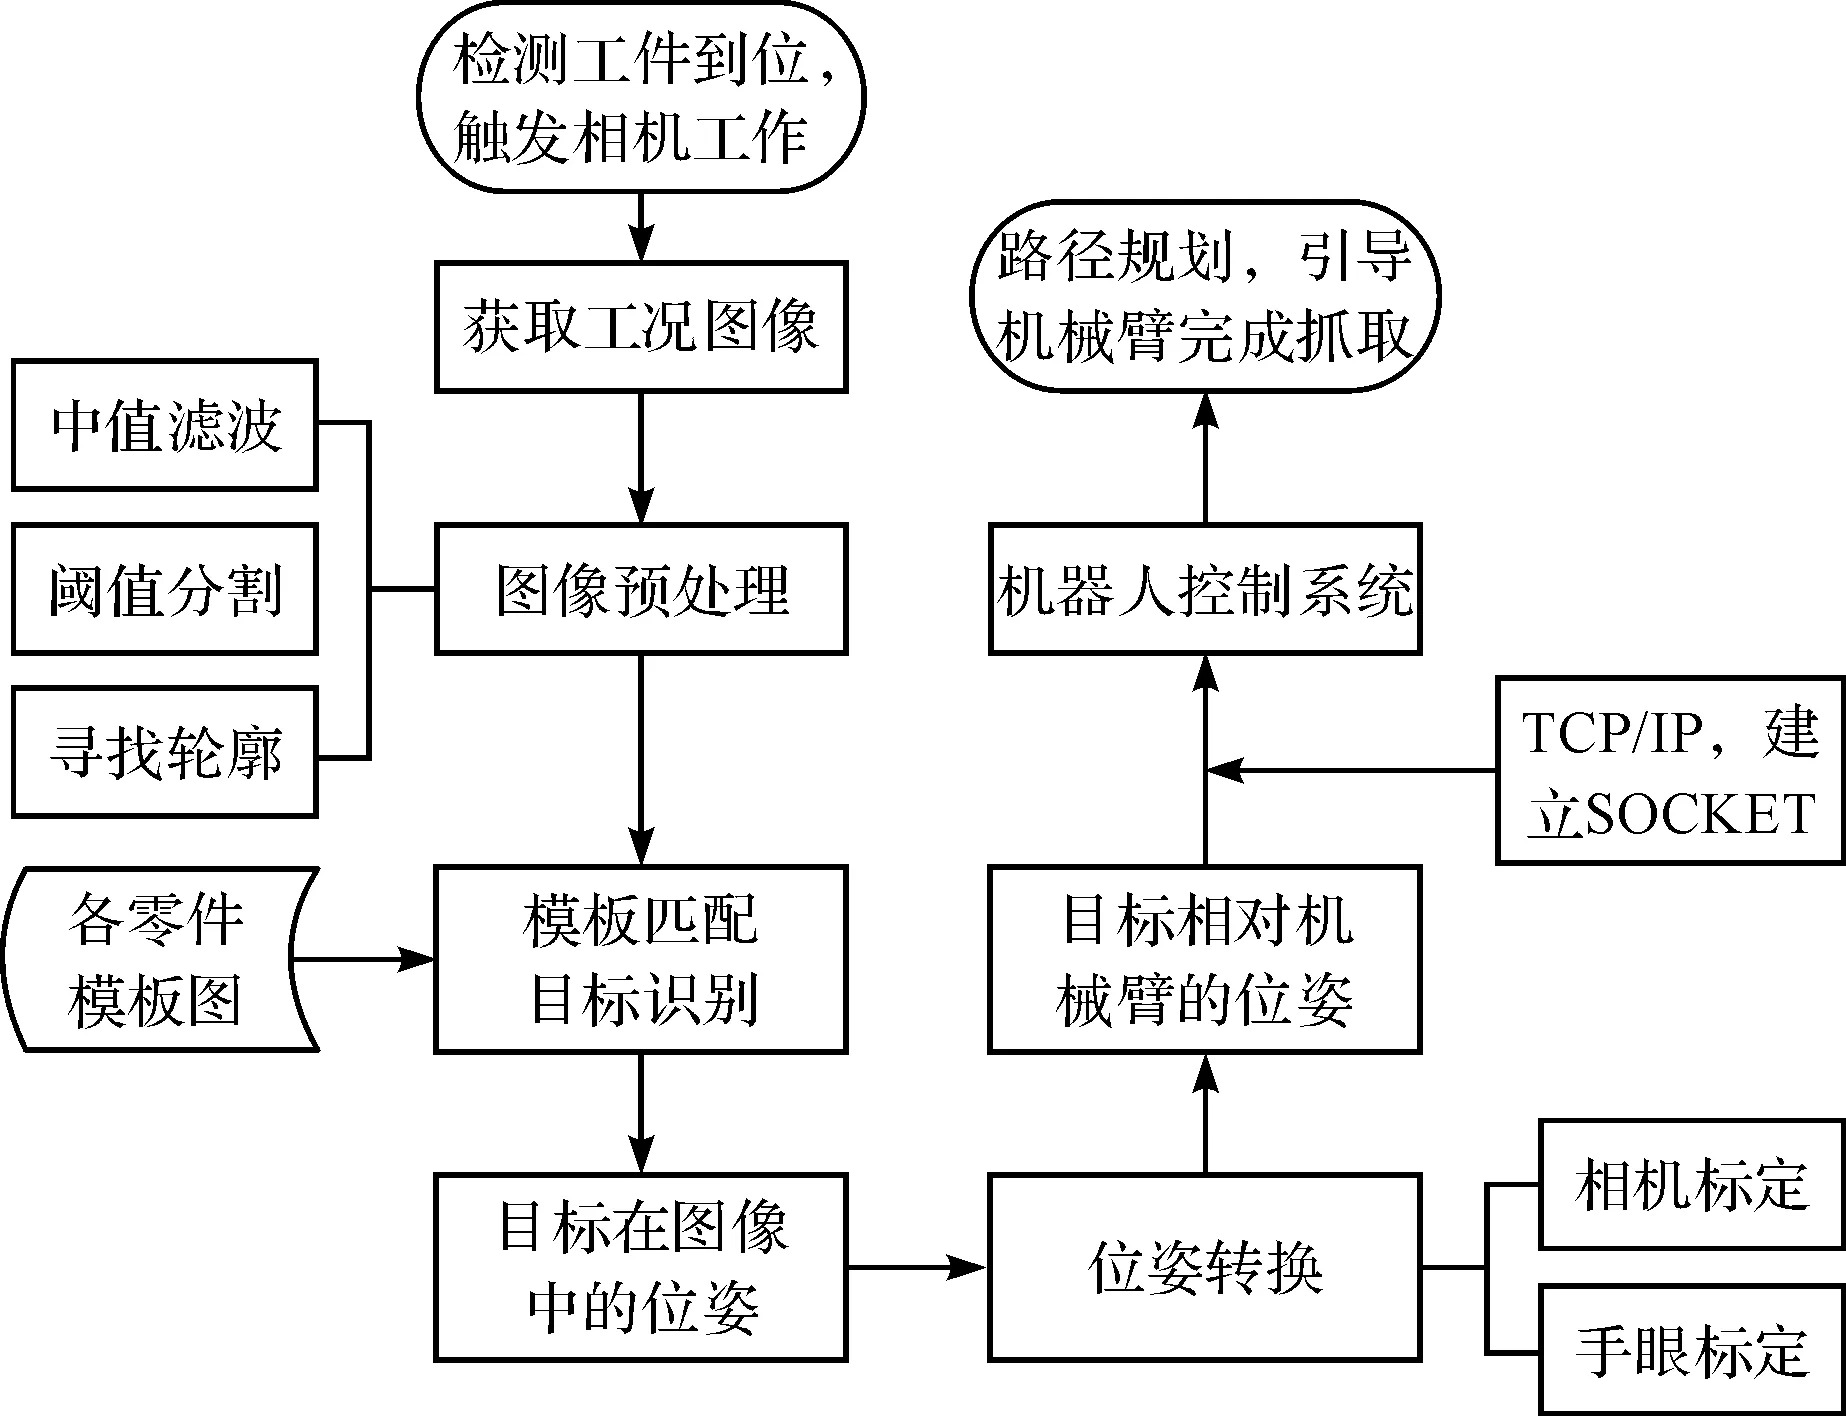
图1 工业机器人零件抓取流程
首先本研究由单目视觉对工作环境进行扫描检测,检测到工件到位,摄像机开始拍照并将拍摄到的图像传递给上位机。上位机利用已经开发好的程序对图像进行预处理,包括中值滤波,阈值分割和寻找连通域……
登录APP查看全文