河道清理机器人收集机构的动力学建模与仿真
2018-01-19李晓星
机械设计与制造 2018年1期
关键词:模型
李晓星
(浙江工贸职业技术学院,浙江 温州 325003)
1 引言
经济的快速发展使得社会物质文明高度进步,人们的生活有了质的飞跃,但是发展也带来了各种各样的环境问题,特别是我们人类赖以生存的水资源。我国水体污染日益加剧,社会影响巨大,造成的经济损失更是无以估量。在经济不断发展的今天,人们已经越来越意识到环境保护的重要性,特别是水体保护的重要性,这不仅仅是美化我们的生活环境,创造更加适宜的生存空间,而且更是对经济、对人们的日常生活有着十分深刻的影响。
通过查阅国内外相关河道清理机器人文献[1-5],一般均通过燃油作为能源驱动,存在各种污染,国外现有的水面漂浮物清理机器人集水面漂浮物清理、油污水处理等多种功能,但是其体积相对较大,能耗大,使用成本高,不适合在狭窄河道、湖泊等水域清理。国内现有的景区湖泊、河道仍然停留在人工打捞阶段,效率比较低,工作强度比较大。因此,我们设计了一款采用电源驱动的远程河道清理机器人。
2 河道清理机器人的设计
新型远程可视化河道漂浮物清理机器人是一种新型高科技环保产品,主要用于水面漂浮物(如漂浮垃圾)的打捞和收集工作,其自动化程度较高,能完成对各种水面漂浮垃圾远程操控收集工作,其主要由船体推进机构、漂浮物收集机构、双船体结构、平行四边形控制的旋转盘机构等组成,三维装配示意图,如图1所示。
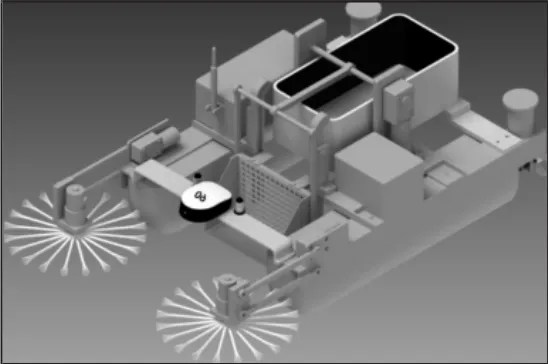
图1 河道……
登录APP查看全文
