薄煤层工作面巡检机器人越障前动力学分析
2018-01-19商德勇杜少庆
机械设计与制造 2018年1期
关键词:分析
商德勇,杨 壘,杜少庆,范 迅
(中国矿业大学(北京)机电与信息工程学院,北京 100083)
1 引言
我国薄煤层资源储量丰富,分布广泛,已经实现了综合机械化、自动化开采,但是由于薄煤层工作面空间狭窄,使得设备维护检修比较困难。四摇臂履带式薄煤层综采工作面巡检机器人可以辅助或代替工人完成日常巡检工作,减轻了采煤工作面检修工人的劳动强度[1-2]。对四摇臂履带式结构的机器人在越障过程中的动力学过程进行分析,可以分析越障过程中驱动电机输出转矩的变化规律,为电机的合理选型提供理论依据。相关文献[3-10]对四摇臂结构的机器人在自撑起状态下和越障过程中的动力学进行了分析,但未对越障前的过程进行分析。对四摇臂履带式机器人越障前过程进行了动力学分析,有助于提高巡检机器人的越障性能。
2 巡检机器人行走机构结构
薄煤层综采工作面地形环境多变,要求巡检机器人具有较强的越障能力和行驶能力,通过对不同结构类型机器人特性分析,采用四摇臂式履带结构作为巡检机器人行走机构的结构方案。巡检机器人行走部结构,如图1所示。
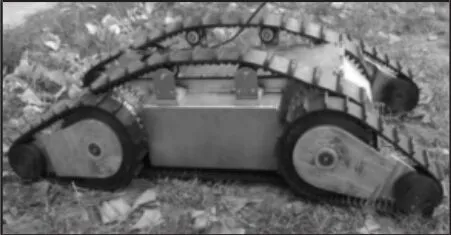
图1 巡检机器人行走机构样机Fig.1 The Walking MechanismPrototype of the Inspection Robot
巡检机器人包括机器人主体,左右主驱动履带,前后摇臂履带三部分构成,中间主体箱内安装驱动电机、传动装置、控制系统及供电电源等。设计六台直流电机驱动,其中两台电机分别驱动后轮,实现机器人前进、差速转向功能,四台电机分别驱动四个摇臂,可实现摇臂单独控制。……
登录APP查看全文
