应用于物料搬运的电磁式机械手设计
2017-10-21蔡德帅胡笑奇
大东方 2017年12期
关键词:设计
蔡德帅 胡笑奇
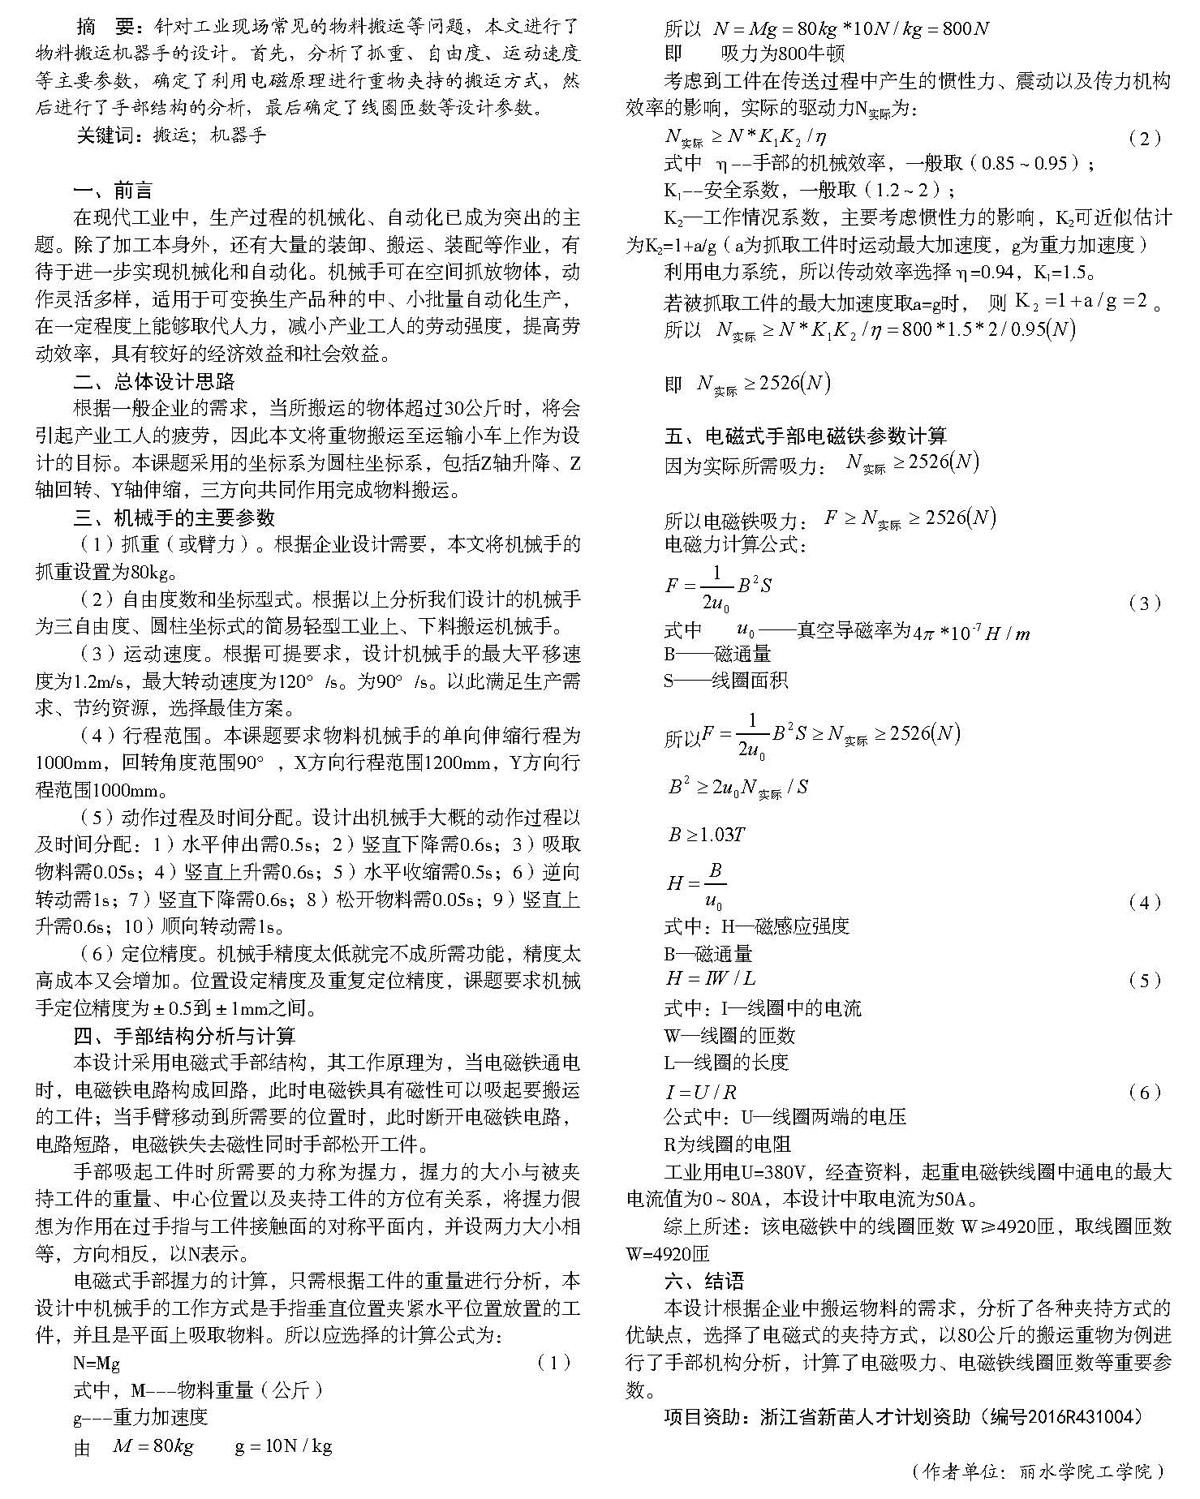
摘要:针对工业现场常见的物料搬运等问题,本文进行了物料搬运机器手的设计。首先,分析了抓重、自由度、运动速度等主要参数,确定了利用电磁原理进行重物夹持的搬运方式,然后进行了手部结构的分析,最后确定了线圈匝数等设计参数。
关键词:搬运,机器手
一、前言
在现代工业中,生产过程的机械化、自动化已成为突出的主题。除了加工本身外,还有大量的装卸、搬运、装配等作业,有待于进一步实现机械化和自动化。机械手可在空间抓放物体,动作灵活多样,适用于可变换生产品种的中、小批量自动化生产,在一定程度上能够取代人力,减小产业工人的劳动强度,提高劳动效率,具有较好的经济效益和社会效益。
二、总体设计思路
根据一般企业的需求,当所搬运的物体超过30公斤时,将会引起产业工人的疲劳,因此本文将重物搬运至运输小车上作为设计的目标。本课题采用的坐标系为圆柱坐标系,包括Z轴升降、Z轴回转、Y轴伸缩,三方向共同作用完成物料搬运。
三、机械手的主要参数
(1)抓重(或臂力)。根据企业设计需要,本文将机械手的抓重设置为80kg。
(2)自由度数和坐标型式。根据以上分析我们设计的机械手为三自由度、圆柱坐标式的简易轻型工业上、下料搬运机械手。
(3)运动速度。根据可提要求,设计机械手的最大平移速度为 ,最大转动速度为。为。以此满足生产需求、节约资源,选择最佳方案。
(4)行程范围。本课题要求物料机械手的单向伸缩行程为,回转角度范围,X方向行程范围,Y方向行程范围。……
登录APP查看全文
