基于无人机飞行控制技术的智能擦窗机器人
2017-09-21王超徐浚洲刘东阳
王超+徐浚洲+刘东阳
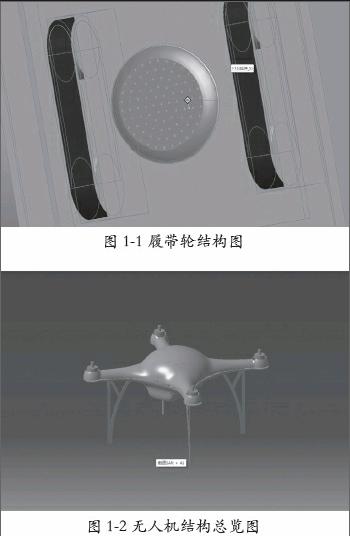
摘要:本项目利用了无人机飞控技术,通过对无人机螺旋桨的控制,调整机器人在空中工作的姿态,使其具备越界的能力。同时采用履带轮作为行走机构,使其具备在玻璃幕墙上的工作能力。
关键词:越界;擦窗机器人;无人机
Abstract:This project utilizes uav flight control technology,people can propeller and adjust the attitude of the robot to work in the air by control the uav,so that it has the ability to cross the glass boundary.At the same time,using the crawler wheels as the walking mechanism,it has the ability to work on the glass curtain wall.
Keywords:cross the line;window cleaner;unmanned aerial vehicle
一、引言
每年的城市“蜘蛛人”意外事故出现说明高层建筑清洁不是一件容易的事,也是现有机器人未能解决的事情.此论文有两种术语做单独解释(仅针对本文阐述有效)。越界:所谓越界,就是指清洁机器人依靠对无人机的旋翼的控制,实行推力和反推力,从而改变自身姿态,实现从某一位置跨越到达另一位置的过程。擦窗机器人,即具有清洁机构,使城市建筑玻璃幕墙保持干净的一类机器人。
二、现有技术的缺陷
传统的擦窗机器人可以简单的对家庭用户的玻璃进行清洁,效率低,不能实时蓄电,而且其存在巨大的麻烦,就是在整个清洁过程中,需要人为不断的进行控制,取放机器人让其工作,即机器人自身不具备越界清洁能力。
三、本文方案的优点
面对市场极高的需要,城市高楼大厦玻璃幕墙的刚性需求,对传统的擦窗机器人进行全面升级改造,结合无人机飞控技术,履带轮独特的行走机构,使其具备越界清洁能力,从而走向工业化。
四、本文(实用新型)技术方案的详细阐述
具體的技术路线,我们拟采用一个市场上的擦窗机器人,将其与无人机结合,通过吊线电缆,即所谓的吊绳,克服机器整体的重力,局部采用具有四个旋翼或者更多旋翼的无人机,通过对其转速方向控制,使其产生不同方向的推力,从而改变擦窗机器人的姿态,让它具有既可以清洁玻璃幕墙,也可以越界工作的能力。……