基于CC2630辅助定位的飞行控制器设计
2017-08-07贾霄强梁斌李其豪于秋芳
电子测试 2017年10期
贾霄强,梁斌,李其豪,于秋芳
(天津师范大学电子与通信工程学院,天津,300387)
基于CC2630辅助定位的飞行控制器设计
贾霄强,梁斌,李其豪,于秋芳
(天津师范大学电子与通信工程学院,天津,300387)
针对小型航模飞机在低空小区域进行飞行训练时,需要较高精度的位置信息作为辅助。设计了基于CC2630辅助定位的飞行控制器。该控制器其能够采集三轴陀螺仪、三轴加速度、地磁信息、海拔高度、GPS位置信息等,利用RSSI算法进行位置计算,实现了较高精度的位置输出。
陀螺仪;加速度;地磁信息;CC2630
0 引言
小型固定翼航模飞机或小型四轴飞行器,在低空小区域起飞、降落和飞行训练时,需要较高精度的定位数据。而GPS信号容易受到干扰,同时其定位精度在10m量级,误差较大。不能满足我们在有限的空间里进行安全的飞行训练,故我们依托于ZigBee网络定位技术,利用CC2630芯片设计了机载飞行控制器。
1 飞行控制器整体设计
飞行控制器主要由主控芯片CC2630及其外围电路、电源管理单元、九轴磁力传感器BMX055、温湿度气压传感器BME280、GPS+北斗+GPRS模块HLK-GS2503和存储器组成,将采集到多种信息进行解析和融合后给出PWM驱动信号,提供给电调驱动电机或舵机。其整体架构如图1所示。
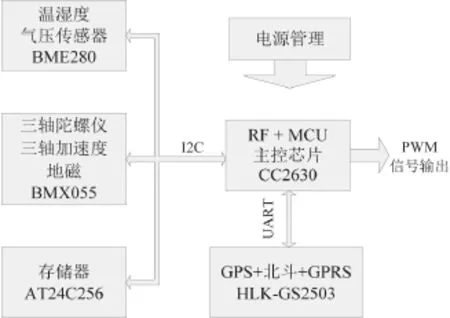
图1 飞行控制器整体架构图
其温湿度气压传感器和九轴磁力传感器是由I2C串行总线进行地址分配和数据读取的,总线速率为400KHz。GPS模块直接通过串口和主控芯片的UART单元连接,完成命令写入和定位信息读取。
2 控制器硬件单元设计
主控单元由TI公司生产的CC2630及其外围电路构成。……
登录APP查看全文
