四旋翼飞行器的自抗扰控制方法研究
2017-07-12戴启浩马国梁
戴启浩+马国梁
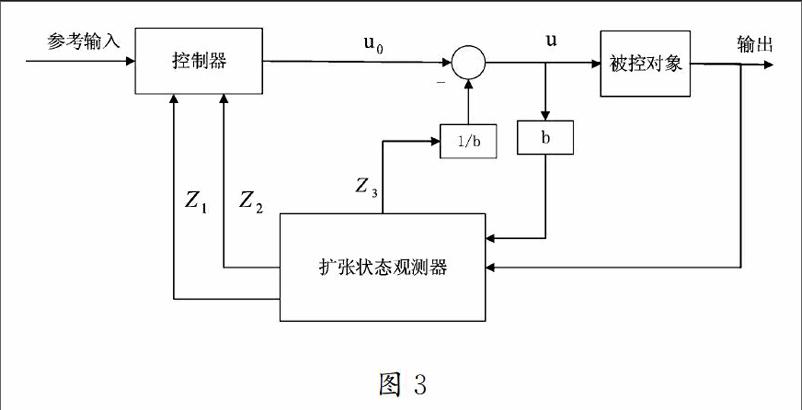
摘要:【目的】为了检验自抗扰控制方法是否可以应用在四旋翼飞行器飞行控制系统。【方法】介绍了自抗扰控制器的原理以及基本组成。针对四旋翼飞行器低速飞行或悬停状态, 提出了一种基于自抗扰控制器的控制系统设计方法并在仿真平台上进行稳定控制、高度控制实验, 以及与PID控制系统进行对比分析实验。【结果】仿真结果表明:基于自抗扰的四旋翼飞行器控制系统具有较好的动态品质、稳态精度以及较强的鲁棒性,【结论】本文所设计自抗扰控制器可应用在四旋翼飞行控制系统。
关键词: 四旋翼飞行器;自抗扰控制;扩张状态观测器; PID控制
中图分类号:TP29 文献标识码:A
Abstract:【目的】To test whether the ADRC can be applied in quadrotor flight control system。【方法和过程】This paper introduces the principle of ADRC and basic components.In view of the quadrotor flying at low speed or hover state,the writer puts forward a method of control system based on ADRC and on the simulation platform for stability control experiments,height control experiments,and analysis of the experiment compared with the PID control system .【結果】The simulation results show that: the control system based on ADRC has good dynamic quality ,steady precision and strong robustness.【结论】The adrc designed in this paper can be used in quadrotor flight control system.
Key words:quadrotor;ADRC;ESO;PID
1引言
四旋翼飞行器是一种比较热门的新型旋翼无人机,由于其具有机械结构简单、可垂直起降、成本较低等特点,因此被大量应用于侦查,巡线,喷洒农药等领域。飞行控制系统设计是整个四旋翼飞行器控制系统的核心,常用的方法有PID[1],反步法[2]、自适应法、滑模法、LQ[3]等。传统的PID控制器采用控制目标与实际输出之间的误差产生控制策略,但其调整时间较长,抗干扰能力较弱等缺点不能很好的满足四旋翼飞控系统动态指标的实现。而后面这些基于现代控制理论的方法一般需要精确的数学模型且算法复杂,不利于实际控制应用。
我国学者韩京清[4]提出的自抗扰控制方法是一种新型的控制技术,具有抗干扰能力强、响应速度快及算法简单的特点,在大量理论研究和工程实际中均得到应用。……