挖掘机机械臂轨迹规划分析
2017-05-16钟星
山东工业技术 2017年9期
关键词:机械臂
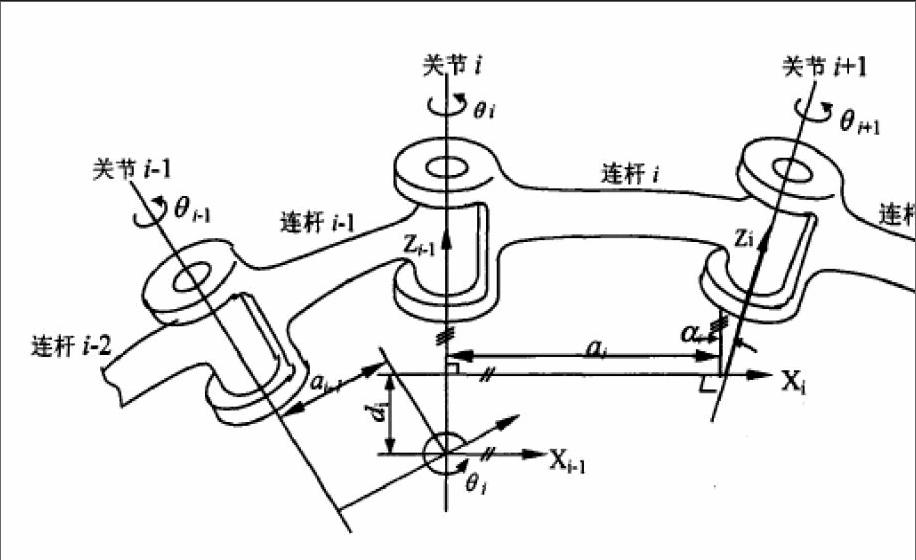
摘 要:规划机械臂轨迹,是控制机械臂的基础和前提,主要目的是通过规划机械臂运动速度、加速度、脉动和角度等,从而确保机械臂能够稳定、平滑的运动。其次,规划机械臂的轨迹,也能够防止其在运行时出现冲击振动,从而将机械臂的可靠性和工作效率提升,在分析挖掘机运动过程及结构的前提下,通过标准的D-H法,将相应的研究模型构建起来,并且,在运动学理论基础上,进行相应的分析,那么,通过文章下文对挖掘机机械臂轨迹规划的相关内容进行了分析论述,从而为有关单位及工作人员在实际工作中提供一定的帮助作用。
关键词:挖掘机;机械臂;轨迹规划
DOI:10.16640/j.cnki.37-1222/t.2017.09.124
挖掘是用途广泛、功能特殊的工程机械设备之一,在交通运输工程、民用建筑、水利水电和矿业开采等工程中都发挥重要作用。近年来,我国地质灾害频发,而在事故救援抢险中,作为重要的救灾设备,挖掘机充分的体现出了自身的价值。然而随着施工环境的日益复杂,事故灾害的严重性,对挖掘机的工作精度和性能方面也提出了全新的要求。其中挖掘机机械臂轨迹的规划就属于研究的重点。因此,文章通过下文围绕有关方面的内容进行了详细的分析和论述。
1 研究背景分析
进入21世纪以来,我国社会经济发展速度不断加快,为了更好的服务于人类,对挖掘机设备的作业质量也提出了全新的要求,怎样完善其工作可靠性及工作效率已经成为当前的工作重点。而合理的规划挖掘机的轨迹,令其可以平稳、快速的将挖掘任务完成,就可以将挖掘机工作中所遇到的问题解决掉,从而将挖掘机的整体性能提升。……
登录APP查看全文