基于PID神经网络的智能车追逐控制系统研究
2016-09-23张桐铭刘延飞赵鹏涛田琦
张桐铭+刘延飞+赵鹏涛+田琦
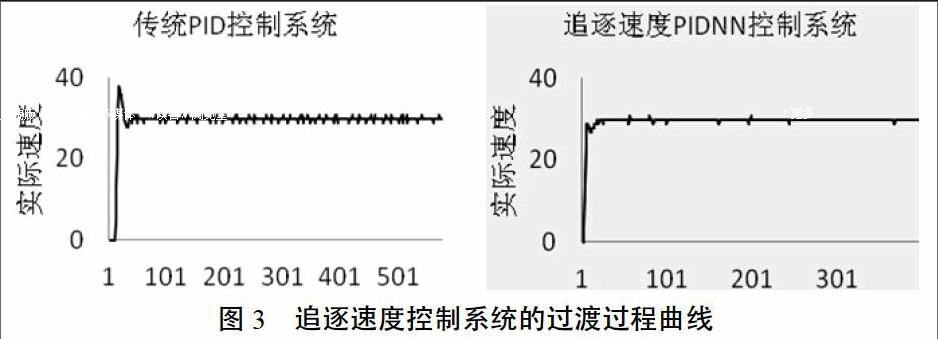
摘 要:针对智能车竞赛中新提出的双车追逐问题,提出了一种基于自适应控制的追逐速度控制系统,将PID神经网络控制方法应用于智能车的调速系统中。PID神经网络控制系统不依赖智能车的数学模型,能够自适应地根据实际情况调整神经元的权值,最终优化了智能车速度的控制效果。测试结果表明,PID神经网络控制器相比于传统的PID控制器具有响应快、超调小、无静态误差等优点,明显提高了智能车速度控制系统的性能。
关键词:PID神经网络;智能车;双车追逐;速度控制
中图分类号:TP183 文献标识码:A DOI:10.15913/j.cnki.kjycx.2016.15.013
智能车系统以迅猛发展的汽车电子为背景,涵盖了自动控制、模式识别、传感技术、电子、电气、计算机、机械等多个学科,主要由路径识别、转角控制及车速控制等功能模块组成。PID神经网络(Proportion-Integral-Derivative Neural Network,PIDNN),是一种多层前向神经网络,基于PIDNN的控制系统是一种基于连接机制的智能控制系统。与传统的控制理论相比,PIDNN控制器对于复杂的环境和任务有更好的适应性。
双车追逐,即两辆智能车同时运行的行驶方式,两辆智能车之间没有有形的物理连接,要求两辆车不能发生碰撞和接触,且辆车要尽量靠近,以提高车辆运行的效率。在日常生活中,当道路较为拥挤时的车辆行驶就是类似的问题。因此,研究双车追逐问题对于智能车辆的安全行驶有着重要的意义。
1 智能车设计
1.1 智能车总体设计
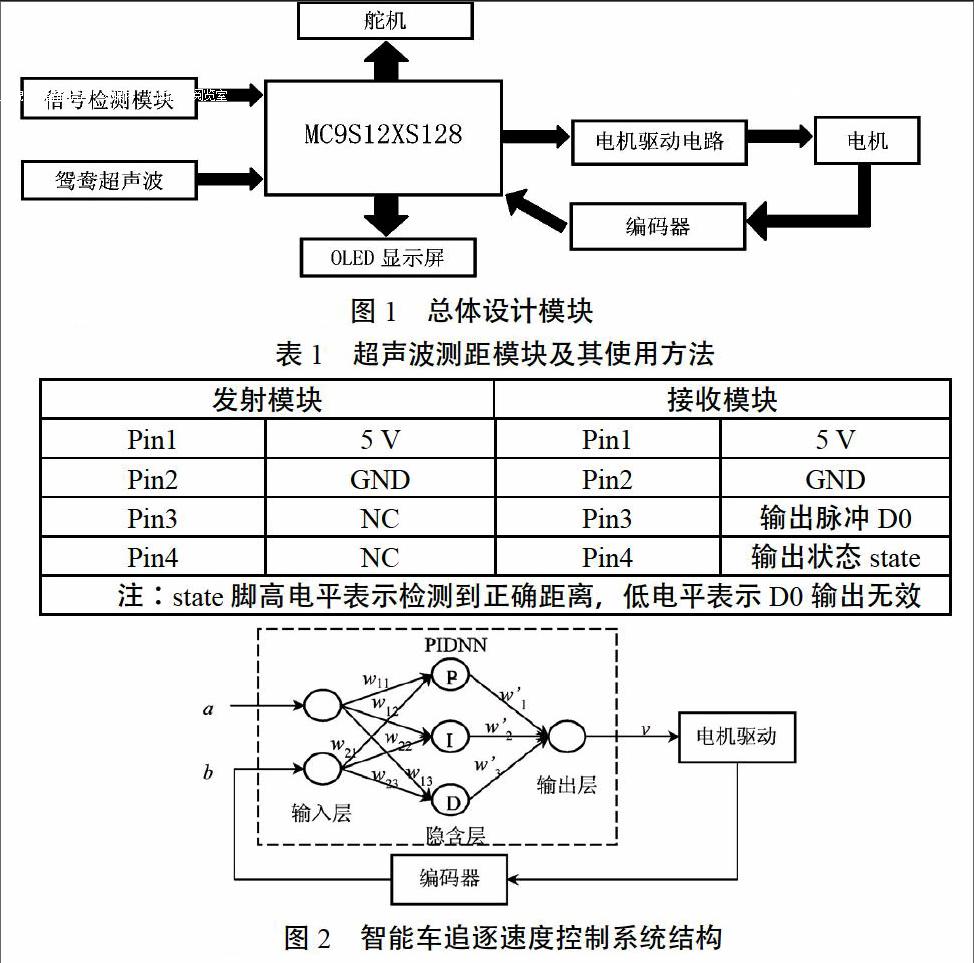
智能车前端安装有磁信号传感器,由其将采集的信号送至信号处理电路进行滤波、放大,之后单片机通过AD端口采样,获取路径检测模块信息并计算分析,根据旋转编码器反馈回来的实际车速对电机进行控制。……