抓斗挖泥船定深平挖控制器研究与设计
2016-09-05周振燕仇文峰
中国港湾建设 2016年5期
关键词:深度
周振燕,杜 谦,仇文峰
(中交疏浚技术装备国家工程研究中心有限公司,上海 201208)
抓斗挖泥船定深平挖控制器研究与设计
周振燕,杜谦,仇文峰
(中交疏浚技术装备国家工程研究中心有限公司,上海201208)
在分析抓斗机自动控制需求的基础上,重点分析了疏浚控制中抓斗在定深和平挖两种工况下抓斗插入深度、抓斗提升和开闭速度等参数,提出两个自动控制器的总体方案,最终对其进行了仿真计算。
抓斗;自动控制;定深;平挖
0 引言
二十一世纪是海洋资源开发的新世纪,世界各国把开发海洋、发展海洋经济和海洋产业作为国家发展的战略目标。
本文研究大型抓斗挖泥船定深挖泥和平挖挖泥自动控制技术,设计自动控制器。此项成果将填补我国在此项领域的空白,对打破国外垄断,提高自身竞争力具有深远意义。
1 控制器总体方案设计
1.1定深控制器总体方案设计
为避免超深超挖,需要自动控制抓斗在指定的深度开始挖掘。抓斗在定深工况模式下工作时,设计人员必须预先设置好抓斗的挖泥深度。当抓斗下降到预先设定的深度后,就根据控制器指令自动减速下降,直到抓斗完全按照预先设定的速度进入泥土直至停止。抓斗斗口完全闭合,即抓斗定深工作完成,抓斗根据控制器指令自动进入提升动作,到达加速提升点后,通过提升手柄抓斗加速提升,直至达到卸泥高度进行卸泥。抓斗定深挖泥流程如图1所示。
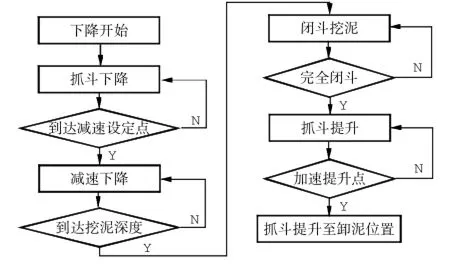
图1 定深挖泥控制……
登录APP查看全文