基于Matlab与MotoSim EG的涡轮叶片数据处理及检测分析
2015-06-07梁齐龙
锻压装备与制造技术 2015年1期
关键词:检测
梁齐龙,周 军
(河海大学 机电工程学院,江苏 常州 213022)
0 前言
涡轮叶片具有复杂的空间型面,叶片型面的精度直接影响到其能量转换的效率,因此涡轮叶片的检测是叶片加工的重要部分。常用的接触检测法效率太低,双目视觉检测法[1]精度较差,因此选用工业机器人带动激光位移传感器[2]对叶片进行检测,可实现对叶片的高精、高效检测。MotoSim EG是Motoman机器人的离线编程软件,通过导入由Matlab处理过的叶片型面检测数据文件,可实现单步、连续再现,干涉检测,轨迹追踪等功能,不仅可以真实模拟机器人的现实作业,而且可将修正的JOB文件传至机器人控制柜,控制机器人按照检测路径进行真实作业。
1 MH00005-E00机器人参数和运动学模型
1.1 D-H坐标系的构建
D-H模型可用于任何机器人的构型建模,与机器人的结构顺序和复杂程度无关[3]。用D-H法对机器人建模需要为每个关节建立一个参考坐标系,MH00005-E00型机器人的参考坐标系如图1所示。
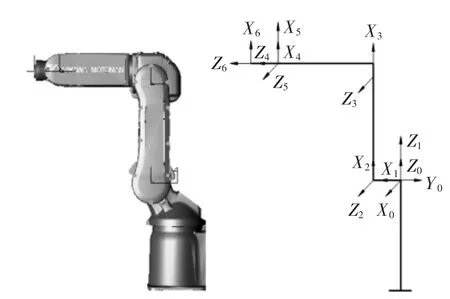
图1 MH00005-E00型机器人D-H参考坐标系
机器人相邻两连杆之间的相对关系可由关节角θ、横距d、连杆长度a和扭转角α表示[4]。其中:
θi:绕zi-1轴旋转,使xi-1轴与xi轴平行时所旋转的角度,规定逆时针方向为正。
di:沿zi-1轴正方向平移,使xi-1轴与xi轴共线时移动的距离。
ai-1:沿 xi-轴正方向平移,使连杆(i-1)的坐标系原点与连杆i坐标系原点重合时移动的距离。
αi-1:绕xi-1轴旋转,使zi-1轴与zi轴共面时旋转的角度。
由MH00005-E00机器人的D-H坐标系及相邻连杆间的相对关系建立连杆参数表,如表1。

表1 MH00005-E00机器人连杆与关节参数