直线电动机动态摩擦力补偿和控制方法研究
2015-01-13徐帅
微特电机 2015年12期
关键词:模型
徐 帅
(包头铁道职业技术学院,包头014160)
式(16)中,k1 >0 为增益常数。基于式(13),对p 求导得:
0 引 言
通常情况下,直线电动机系统具有比较明显的非线性,主要是由摩擦力、定位力、电磁驱动力等因素造成的[1]。在一些要求不高的运动控制场合,上述非线性因素对系统的影响可以忽略不计;但是若某些运动控制场合对速度或精度的要求较高,就必须将上述非线性因素考虑进去,否则会造成系统的控制性能明显下降,甚至会出现系统失稳的情况[2]。摩擦力由于其高度的复杂性和不确定性[3],受到国内外学者广泛的关注。为准确描述摩擦力特性,许多静态或动态摩擦力模型如Kanlopp、Armstrong-Helouvry、Dahl、Bristle、LuGre[4-5]被提出并使用。鉴于摩擦力的高度非线性,上述模型本身会比较复杂,如果直线电动机系统的实时补偿控制中直接采用这些模型,会造成较多的问题。对于直线电动机驱动系统的摩擦力补偿控制,目前已有不少研究成果,但是始终无法在保证模型准确性和补偿控制简易性的前提下,实现高精度的运动控制[6-8]。所以,在这方面仍有不少的上升空间,本文基于改进LuGre 动态模型设计一种直线电动机自适应鲁棒控制算法,以减小摩擦力的非线性对系统控制性能的影响。
1 改进LuGre 摩擦力模型
对于静态摩擦力,其数学模型可表示:
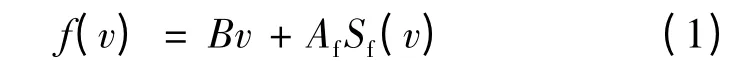
式中:B 为粘滞摩擦系数;Af为库仑摩擦系数;Sf(v)是库仑摩擦函数。对于动态摩擦力,其数学模型普遍采用Canudas de Wit 等人提出的LuGre 模型[9],其数学表达式:
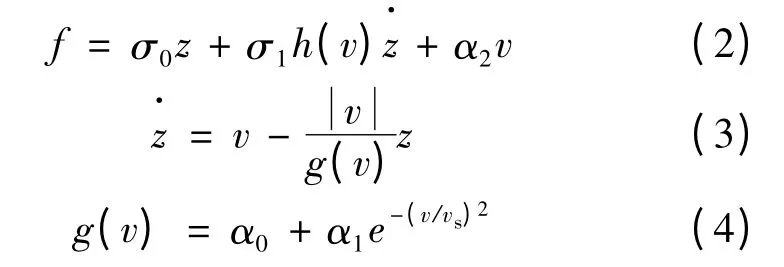
式中:z 为不可测量的内部摩擦状态;σ0表示刚度;σ1表示阻尼系数;α2则表示粘滞摩擦系数。……
登录APP查看全文
