多旋翼飞行器发展概况研究
2015-01-01周国庆李正浩
王 锋 吴 江 周国庆 李正浩
(1.辽宁通用航空研究院,辽宁 沈阳110136;2.沈阳航空航天大学航空航天工程学部,辽宁 沈阳110136)
0 引言
多旋翼飞行器其本身最大的特点是结构紧凑,相邻旋翼产生的扭矩会相互抵消,所以不像直升机那样安装反扭矩旋翼,利用空气动力来克服自身重量,动力利用率高,同时可自主或遥控飞行。小型多旋翼飞行器具有,体积小、轻便、易隐藏的特点,可以在复杂环境执行监视等任务。民用方面,多旋翼飞行器在包括航拍、救灾、勘探、侦察、农业等各个领域内都得到了广泛的关注与应用。同时其优异的机动性,操作简单,成本相对低廉,更是成为各大科研机构所青睐[1-4]。
1 多旋翼飞行器早期研究发展
20世纪20年代,法国科学家设计了一个小的无人直升机,尽管这台机器没有成功,但却激发了他的学生Breguet。1907年法国Breguet兄弟制造了第一架多旋翼飞行器,即Breguet-Richet Gyroplane No.1。如图1所示,Breguet-Richet的多旋翼飞行器[5]。Gyroplane No.1于1907年8月在杜埃进行了第一次飞行试验。由于这架四多旋翼飞行器没有安装飞行控制系统,所以导致飞行稳定性很差[6]。
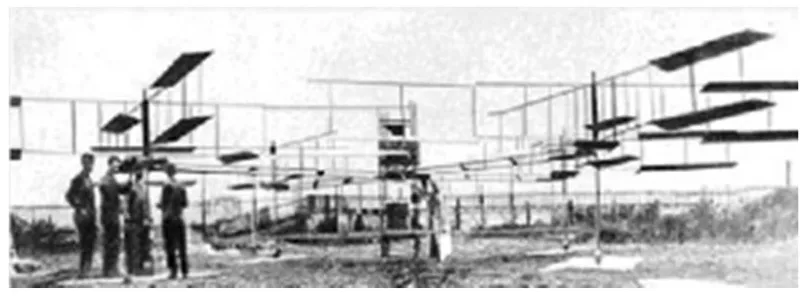
图1 Gyroplane No.1外观图
1922年,George De Bothezat和Ivan Jerome在俄亥俄州南部城市代顿的美国空军基地建造了一架大型多旋翼飞行器,每组旋翼由6个桨叶组成,且桨径都达到26英尺,该飞行器的四组旋翼都由一台发动机提供动能,尽管多旋翼飞行器进行了数百次的飞行试验,但是仍然无法对其飞行状态进行很好的控制,最终放弃了这个项目计划。
1924年,名为Oemichen多旋翼飞行器经过上千次的飞行试验,获得了相当高的稳定性和可控性。……
