四旋翼飞行器模糊滑模控制器设计与仿真
2014-12-25张希铭曲仕茹马志强
飞行力学 2014年5期
张希铭,曲仕茹,马志强
(西北工业大学自动化学院,陕西西安710072)
0 引言
四旋翼飞行器系统具有欠驱动、高阶次、强耦合和非线性等特点。与传统的直升机相比,四旋翼直升机具有4个固定倾斜角的螺旋桨,从而使其结构和动力学特性得到了简化。又因其机体本身易小型化、具备实验平台特性和起飞场地要求低等特点,受到了各界的广泛关注。目前来自澳洲卧龙岗大学的Mckerrow对四旋翼飞行器完成了动力学建模[1]。有多个研究机构将其作为复杂受控对象设计了DI控制器、反步法控制器[2]、LQ 增稳控制器[3]和欠驱动滑模控制器[4-5]。
上述控制器对具有完备数学模型的飞行器系统具有较好的稳定控制效果,其不足在于算法移植对于飞行器系统参数依赖性强。DI控制是基于系统模型对消的基础上的,其鲁棒性不强,在阵风干扰和模型参数摄动时控制效果不理想,而传统的PID和LQ控制方法忽略了模型中的非线性因素,模型精度较差,影响了控制效果。本文提出一种不依赖精确数学模型的模糊滑模控制,该算法不需要完备的模型参数,能够实现四旋翼飞行器的姿态控制和位置控制,并且具备一定的抗干扰能力。
1 系统数学模型
本系统中的坐标系选择为北、东、地方向,如图1所示。机体系的原点与飞行器的质心重合,一般认为旋翼挥舞时质量可以忽略不计,所以飞行器中心即为机体系原点。
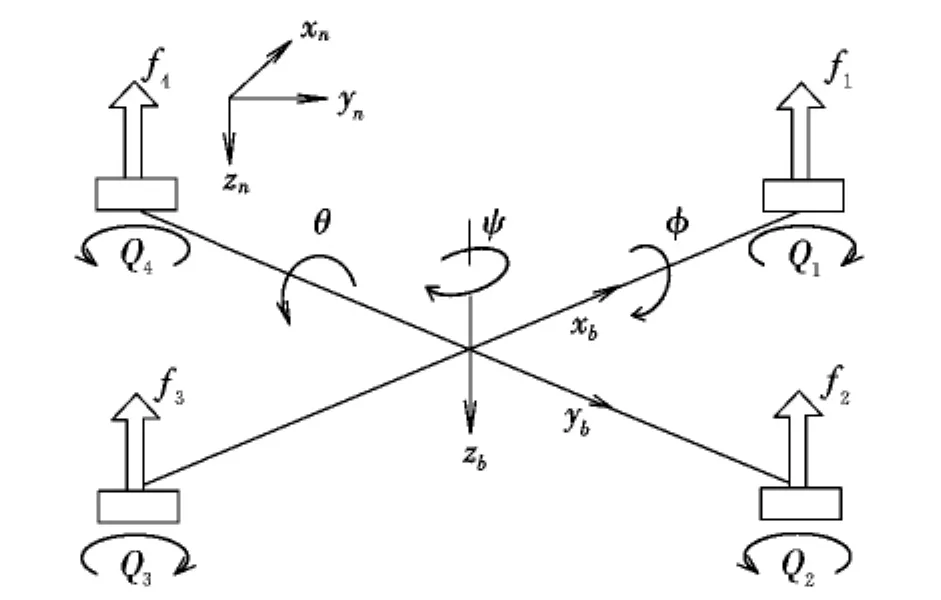
图1 四旋翼飞行原理Fig.1 Flying principles of quadrotor
为简化数学模型,设桨叶挥舞产生的升力面和重心位于同一个平面上,即忽略飞行器的厚度。……
登录APP查看全文
