变稳直升机控制与变稳能力估算方法
2014-12-25李富刚张毅杨生民丁团结
飞行力学 2014年5期
李富刚,张毅,杨生民,丁团结
(中国飞行试验研究院中航工业飞行仿真航空科技重点实验室,陕西西安710089)
0 引言
变稳直升机是直升机飞行品质、直升机电传控制技术研究和验证、直升机试飞员培训的有效工具。目前,国外的变稳直升机主要有以美国的CH-46C、加拿大的 Bell205A和 Bell412、德国的 BO-105和BK117以及俄罗斯的米-6等为原型机分别改装而成的变稳直升机[1]。我国变稳直升机研制技术相对薄弱,目前仍处于技术探讨、方法验证阶段。
变稳直升机研制是一项极其复杂的工程,其关键技术主要包括原型机选择过程中的变稳能力评估和变稳模拟时变稳控制律设计等。本文针对变稳直升机的前飞为研究对象,基于响应反馈原理进行了变稳控制律设计和变稳能力估算,并基于模型跟踪原理设计了变稳控制律,最后以某型直升机模拟器为平台,进行了仿真验证。
1 控制律分析及变稳能力估算
响应反馈原理是变稳直升机变稳控制律设计和变稳能力估算的基本方法,其原理如图1所示。其优点是模拟频带高,系统延迟时间小,对真实的外界大气扰动反应正确;缺点是模拟不同的状态或系统状态改变时需重新调整控制律参数。
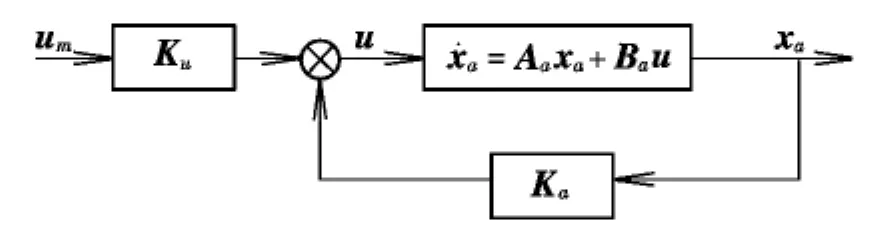
图1 响应反馈原理Fig.1 Response feedback principle
1.1 变稳控制律分析
1.1.1 纵向变稳控制律
设原直升机纵向模型为:
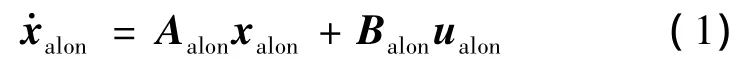
式中:xalon=[vxb,vzb,q,θ]T,vxb,vzb,q,θ分别为体轴前飞速度、体轴垂向速度、俯仰角速率和俯仰角;ulaon=[δB1],δB1为纵向周期变距。设目标机的长、短周期频率及阻尼比分别为 ωsm,ζsm,ωlm,ζlm,则目标机的特征根为当状态方程式(1)完全可控时,可以任意配置极点,求出状态反馈矩阵Ka=[kθ,kvxb,kvzb,kq]。……
登录APP查看全文
