船舶直线航行控制技术综述
2014-07-24中国船级社
中国船检 2014年8期
中国船级社 刘 超
直线航行是船舶运行的重要形式之一,对于降低船舶运营成本,提高船舶航行效率、缩短航行时间具有重要的意义。然而,在实际航行中,直线航行会受到诸多因素的限制。首先,船舶的航迹模型具有较强的非线性特性,传统闭环控制策略很难处理这一复杂的系统;其次,船舶航行系统为典型的欠驱动系统,即此类系统的控制变量比控制输入的数量多,进而增大了控制器设计的难度;第三,通常情况下,船舶的运行环境较为恶劣,易受到风浪等因素(如航行中会受到风流压差角)的影响,从而导致船舶实际航迹偏离期望的航行路线。因此,设计高性能的航行控制器,保证船舶的直线航行、节约船舶运营成本具有十分重要的意义。本文主要介绍船舶航行的非线性模型和航行控制器设计中常用的理论技术,为实际中船舶航行控制器设计提供有价值的参考依据。
船舶直线航行理论模型
实际中,船舶航行示意图和航迹示意图分别如图1和图2所示。
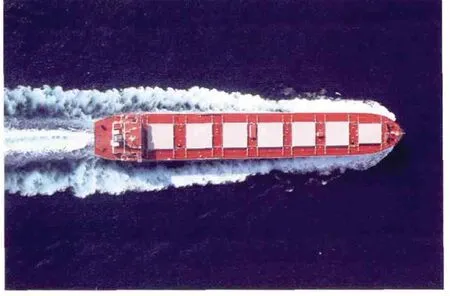
图1 实习船航行示意图
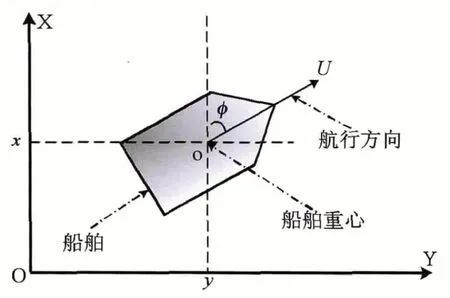
图2 船舶航迹示意图
图1显示,直线航行是船舶作业的重要形式,在实际应用中具有重要的价值。图2展示了船舶航行中的控制变量。图2中,x,y分别为船舶所在海洋坐标系XOY中的横纵坐标,U为船舶航行的实际速度(同时表示船舶的航行方向);φ表示航向角,假设船舶期望的航行方向为X轴正方向,则φ表示船舶实际航行方向与X轴之间的夹角。
在理论分析中,通常采用Nomoto理论模型来表示船舶航行模型,其具体形式如下
登录APP查看全文