压装机装卸料机械手的研制
2014-03-18李明栗全庆
机床与液压 2014年21期
李明,栗全庆
(郑州航空工业管理学院,河南郑州450015)
1 机械手与压装机的配置关系及工作过程
文中所介绍的装卸料机械手用于某品牌汽车某组件装配线的压装机上,在两台压装机和物料自动输送线之间实现物料的自动安装、卸下和传递,并保证准确定位。该机械手能装卸多种型号组件以实现生产线的多品种加工。机械手与压装机、输送料台及输送线的配置关系如图1所示。
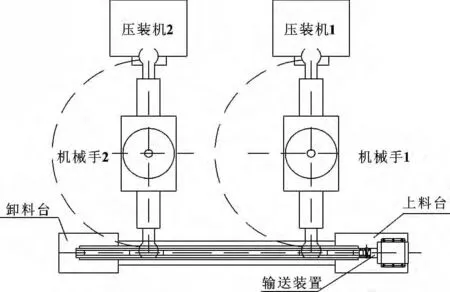
图1 机械手与压装机、物料输送线的配置关系
该装卸料机械手的工作过程如下:首先由机械手的手臂伸向压装机1 的上料台,并由手部握紧已压装好的组件,往上抬起离开定位装置,手臂缩回,并水平逆时针回转180°至输送料台上方,手腕带动组件翻转180°,调位完毕,手臂伸出,机械手手臂下降,将组件放置在输送线对应料台上定位,通过输送装置,将组件送出至压装机2,以备使用。同时,输送装置将下一个待压装组件输送到位,机械手抓取组件输送至压装机1,开始下一个工作循环。由输送装置实现两压装机之间组件的输送。
2 机械手的总体结构设计方案
圆柱坐标型机械手因具有良好的灵活性,工作范围较大,刚度和精度较好、占地面积小,且在结构上易于实现,在机械制造生产中得到了广泛应用[1-2]。结合生产实际,设计的机械手的基本形式采用圆柱坐标型。从既满足生产的实际需要又尽量减少结构的复杂程度考虑,取机械手的自由度数为4 个:大臂(立柱)的升降和回转运动,小臂的伸缩运动及手腕的回转运动。……
登录APP查看全文