一种相贯线埋弧焊接机器人的结构优化设计
2014-11-26焦方坤汪苏李晓辉
机床与液压 2014年21期
焦方坤,汪苏,李晓辉
(北京航空航天大学机械工程及自动化学院,北京100191)
0 前言
焊接机器人的运动学性能是其能否正常工作的保证,而动力学性能则直接影响到机器人的控制与稳定。因此如何使所设计的一种相贯线埋弧焊接机器人具有更好的运动学性能和动力学性能,是一个非常重要的问题。针对这一问题,从相贯线埋弧焊接机器人设计一开始就把机械结构和动力学性能进行同步考虑,使得相贯线埋弧焊接机器人的动力学性能从设计开始就作为机器人结构和驱动装置优化设计的重要依据。
1 基于虚拟样机技术的结构优化设计
基于虚拟样机技术的结构设计是利用虚拟样机技术,在进行机器人机械结构设计过程中同时考虑到机器人各零部件的形状、尺寸、质量分布和安装位置对机器人动力学性能的影响,在刚度强度设计的基础上同时考虑机器人的动力学性能的优化。这种方法将机器人的动力学性能和结构优化设计同步贯穿于整个设计过程中,对每部分的设计都可以即刻仿真其工作性能,并根据仿真结果进行及时修改[1]。UG软件基于参数化建模并能完成虚拟装配,应用ADAMS软件可以进行仿真分析,完成优化设计。虚拟装配技术的一般流程如图1(a)所示[2-3],优化设计流程如图1(b)所示[4-5]。
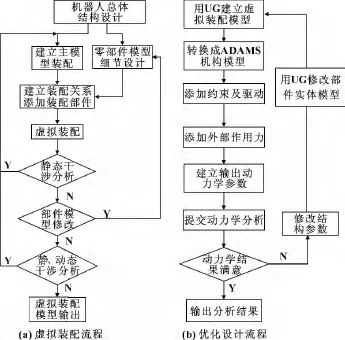
图1 虚拟装配和优化设计流程图
2 相贯线埋弧焊接机器人结构优化设计
2.1 焊接机器人5号轴的设计分析
由于采用虚拟装配和基于虚拟样机技术的优化设计方法,因此需要采用自底向上的设计方法,即先设计相贯线埋弧焊接机器人的末端——埋弧焊接头。……
登录APP查看全文