R-T-S平滑算法在POS数据后处理中的应用
2013-12-06郝万亮孙付平
测绘工程 2013年6期
郝万亮,孙付平
(信息工程大学 测绘学院,河南 郑州 450052)
近年来,POS系统发展迅速,其在军事侦察、航空摄影测量、移动测图等方面发挥着越来越重要的作用。作为一种高精度的定位定姿平台,POS充分利用DGPS/INS组合导航技术和一系列的后处理算法,来获取平台精确的位置和姿态信息。目前,工程上普遍采用卡尔曼滤波(kalman Filter,KF)对POS数据进行处理,但其精度有限,同时该方法在卫星信号失锁区间定位精度不高。加拿大的Applanix公司在其产品中成功应用了平滑技术,其具体细节未公开报道[1]。本文把反向R-T-S(Rauch-Tung-Streibel)平滑算法应用到POS数据后处理过程中,并对该算法进行了仿真分析,结果表明,该方法不仅能够大大减小定位定姿误差,而且在卫星信号失锁段精度也能大幅提高。
1 POS后处理算法
为了获取载体精确的位置及姿态信息,POS系统一般利用GPS差分技术来提高精度,例如伪距差分、载波相位差分等,然后再与惯导或里程仪组合,以及利用GPS双天线来抑制航向角的发散,进一步提高姿态精度。一方面GPS信息可以用来估计惯导设备的偏差;另一方面在卫星信号失锁时,惯导设备提供的信息可以用来估计载体的运动状态,从而减小卫星信号重新捕获所需的时间[2]。
平滑技术在POS数据后处理中起着重要的作用,理论上可以证明,经过平滑之后的精度比单向卡尔曼滤波精度更高[3]。POS后处理算法结构如图1所示。
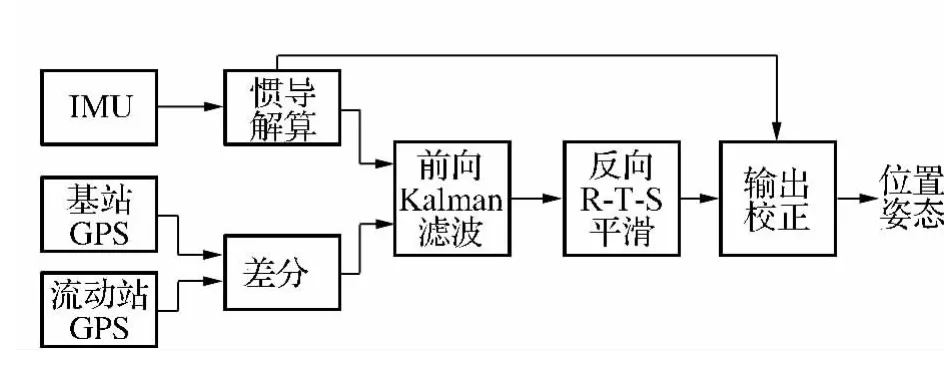
图1 POS后处理算法结构
POS后处理算法主要包括两个过程:首先利用IMU测量的加速度、角速度进行惯性导航解算,将获得的位置、速度与经过差分处理的GPS信息同步做差,作为前向Kalman滤波的观测量。……
登录APP查看全文