多机器人智能化协同技术研究进展
2021-12-31张迎雪陈金宝陈传志
张迎雪, 陈 萌,2*, 陈金宝, 陈传志
(1.南京航空航天大学航天学院, 南京 211106; 2.上海宇航系统工程研究所, 上海 201109)
1 引言
机器人技术多机系统突破了单个机器人负载和数据处理等方面的瓶颈,可加快执行速度,提高效率,并具有更强的环境适应能力和容错能力。协作是多机系统特色,系统中多个机器人既相互制约又相互配合[1],实现了“1+1>2”的效果。 团队中的异构机器人通过优势互补,为系统提供更丰富的解决方案,不仅满足多变的环境和严苛的需求,还可以降低整体制造成本,目前已被应用于工业自动化、军事国防、救援抢险、深空探测等众多领域[2-3]。
多机协同的系统架构主要分为集中式、分布式和混合式共3 种,详细对比见表1。
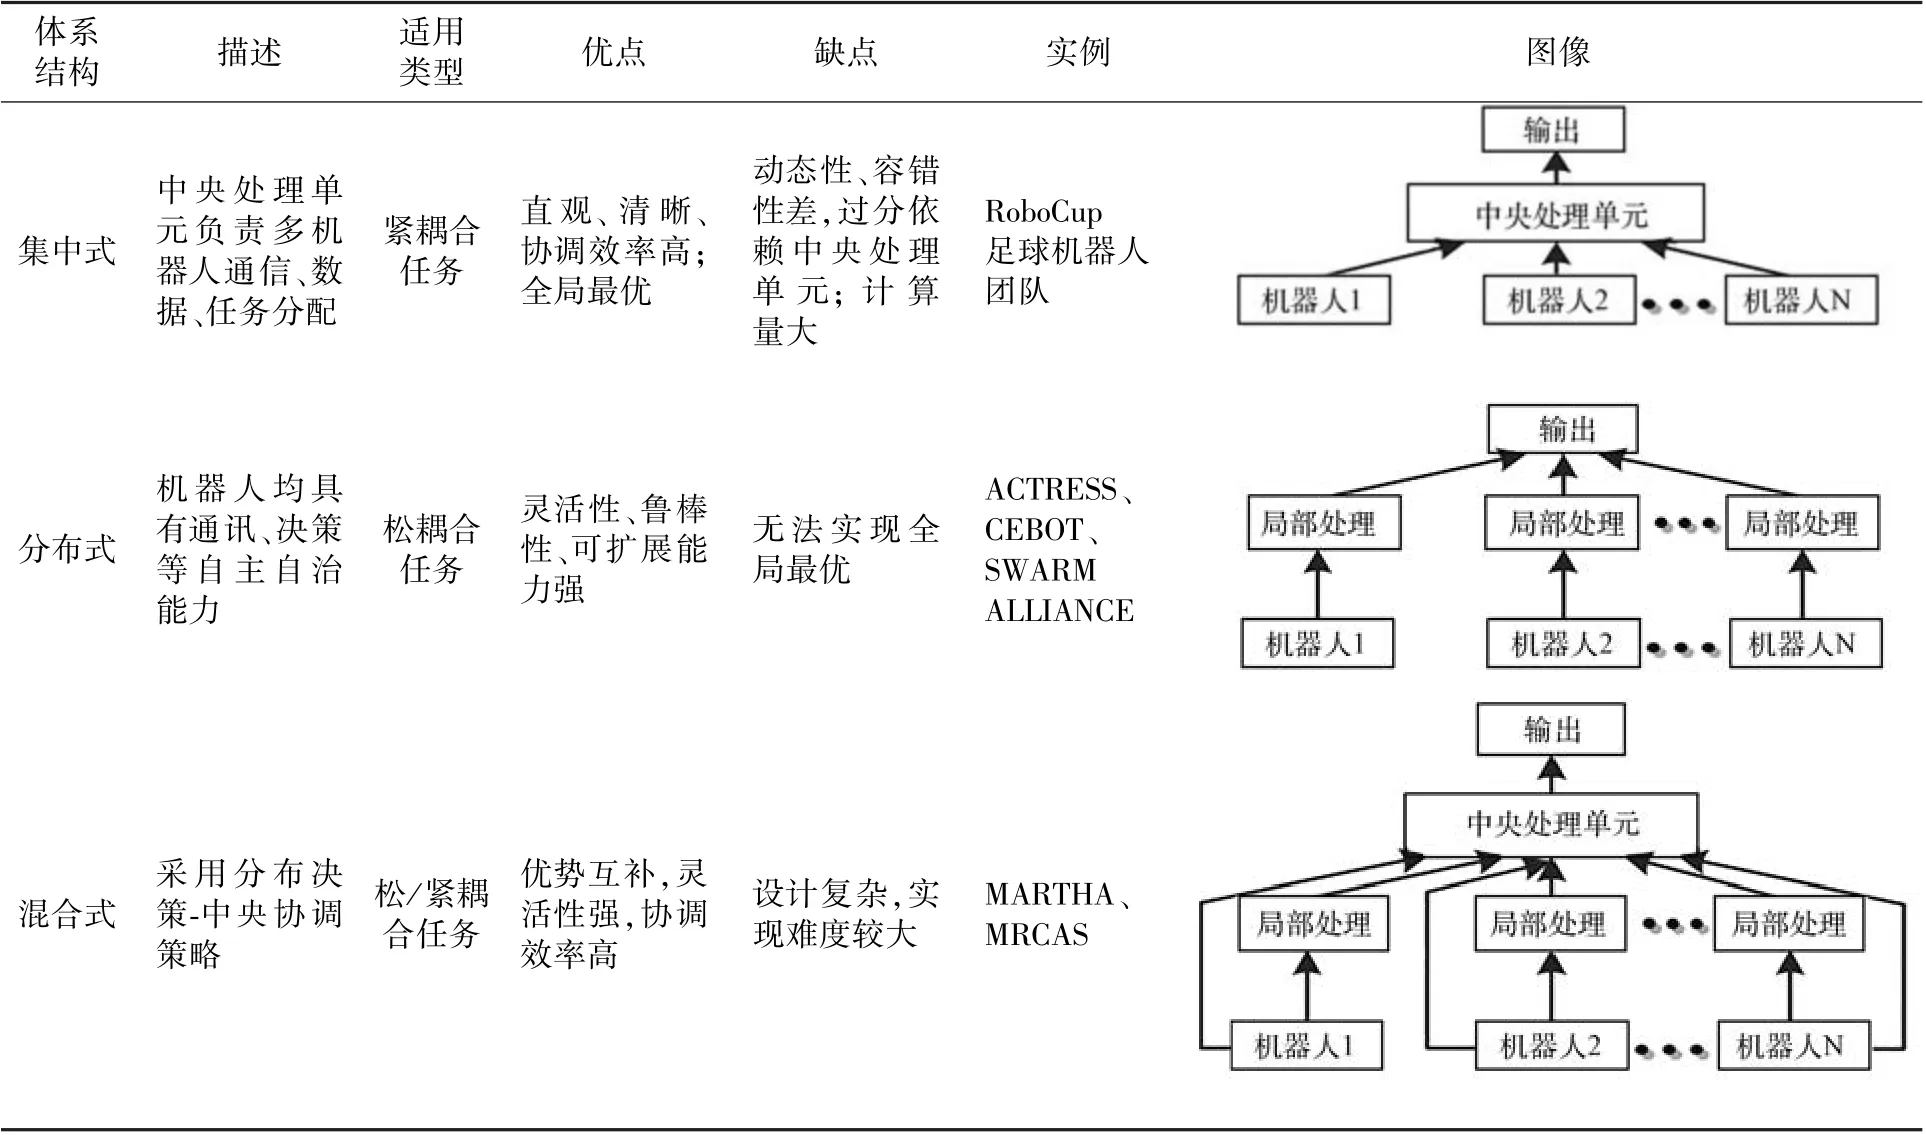
表1 多机协同体系结构Table 1 Architecture of multi-robot cooperative system
多机协同是集合多种功能于一体的复杂系统。 其中,同步定位与地图构建(Simultaneous Localization And Mapping,SLAM)是多机系统完成全自主移动的前提条件和复杂探索的必要基础;路径规划、任务分配是异构多机器人实现智能化探测和作业的核心关键技术;多机系统与强化学习的结合是未来多机协同发展的必然路径。 本文从以上4 个方面对多机协同系统进行分析和总结,归纳关键技术,探讨该领域目前存在的主要问题,并展望多机器人智能化协同技术未来的发展趋势。
2 多机器人系统的发展概况
多机系统的研究可以追溯到20 世纪80 年代。 日本对于多机系统的研究起步最早。 1988年基于分布式体系架构的CEBOT (Cellular Robotic System)[4]通过重构,组成能够实现学习的复杂机器人系统。 ……