液压驱动流体装卸臂结构设计
2021-12-30丁勇
科技信息·学术版 2021年4期
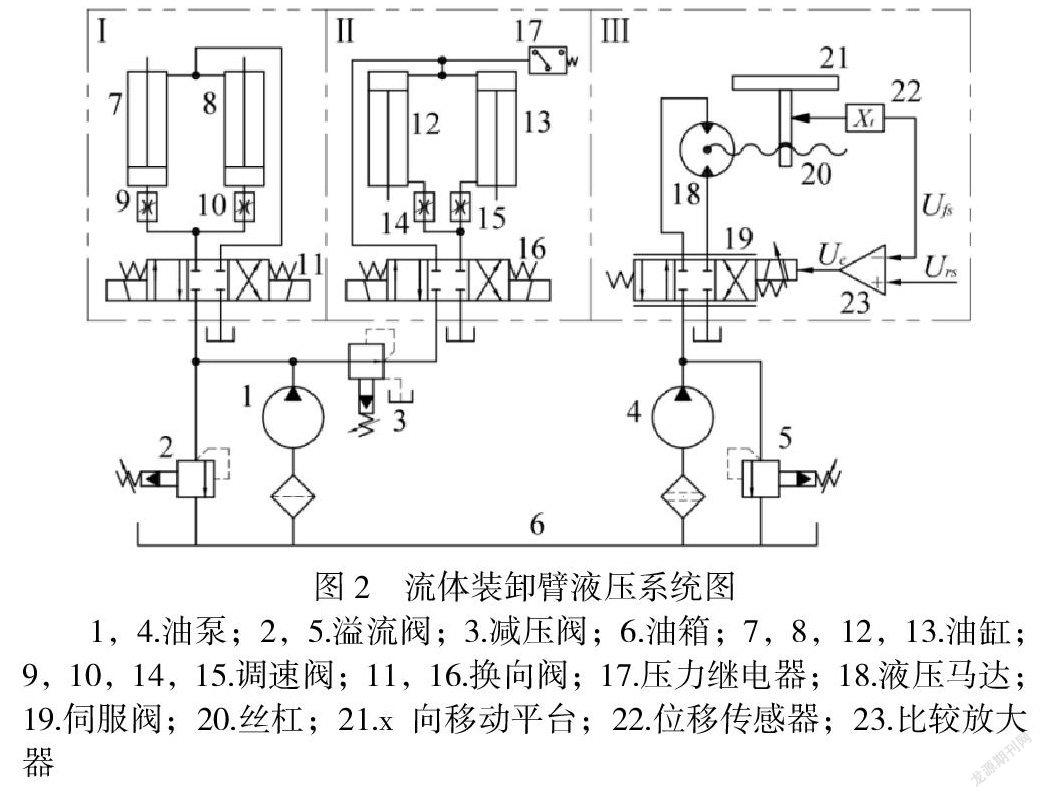
摘要:根据当前石化油品装车过程中机械式流体装卸臂存在的问题,设计了一种由液压系统驱动的流体装卸臂。基于油品装车时需进行装卸臂与油槽车灌口对中、密封,以及下放输油臂等动作要求,设计了液压式流体装卸臂的机械结构和液压系统,说明了装卸臂的工作过程与原理。所设计的液压式流体装卸臂技术成熟,可以为石化流体类产品管道装卸设备的自动化提供借鉴和助益。
关键词:流体装卸臂;液压伺服;对中控制;传递函数
引言
当前石化油品的公路或铁路运输中,通常采用由人工操作的机械式流体装卸臂(俗称“鹤管”)对油槽车进行油品灌注。机械式装卸臂虽然结构简单,但存在的问题也较多。一是操作人员的劳动强度很大,特别是在油品的铁路运输中尤甚,而且装车效率也不高。二是安全性差;由于机械式装卸臂一般都不具备密封装车功能,因而油气会挥发和泄漏,存在火灾和爆燃等安全隐患。
针对机械式装卸臂存在的问题,本文设计了一种采用液压系统驱动的流体装卸臂。该装卸臂可以和控制系统配合,自动识别油槽车灌口位置,并将输油管自动与灌口对中、下放和输油。采用液压传动系统的优势是其相对于电驱动装置不会产生电火花,不会引燃挥发、泄漏的油气,因而具有更高的安全性。
1 液压式流体装卸臂结构设计
1.1液压式流体装卸臂的机械结构
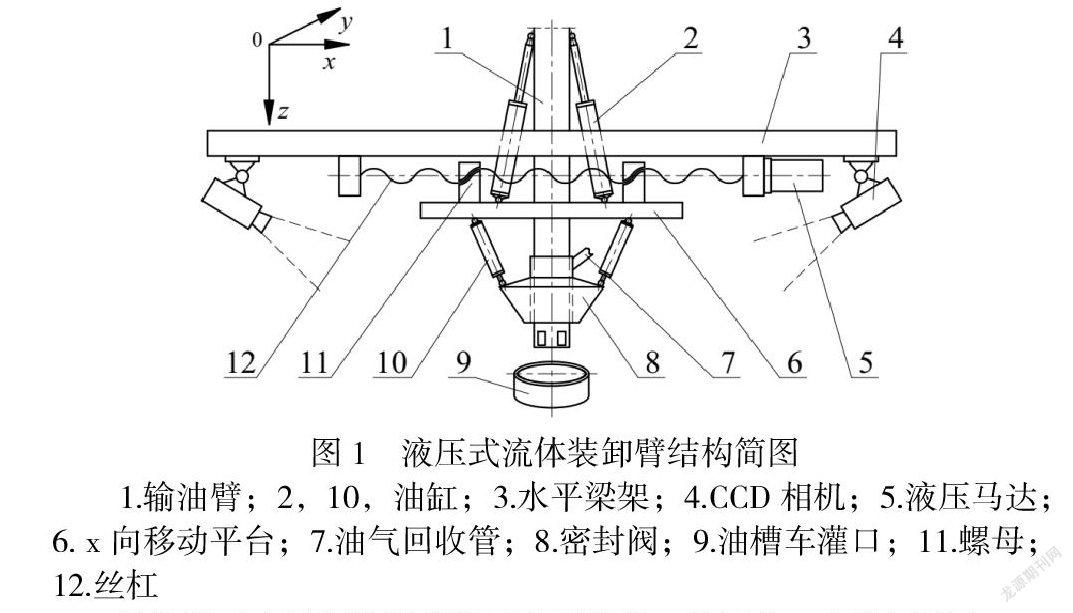
液压式流体装卸臂的机械结构简图如图1所示,主要由输油臂升降装置、密封阀控制装置,以及输油臂对中控制装置等组成。……
登录APP查看全文