基于双目视觉信息采集的镜像康复机器人
2021-12-14陈海洋张宏坡朱西昆刘艳红韩坤峰
计算机应用与软件 2021年12期
陈海洋 张宏坡 朱西昆 刘艳红 韩坤峰 逯 鹏,4*
1(郑州大学电气工程学院 河南 郑州 450001)2(机器人感知与控制河南省工程实验室 河南 郑州 450001)3(数学工程与先进计算国家重点实验室 河南 郑州 450001)4(互联网医疗与健康服务河南省协同创新中心 河南 郑州 450001)
0 引 言
脑卒中是我国第一大致残病因。运动康复[1]训练能使卒中患者丧失的功能重新获得。
与被动的康复训练[2]不同,镜像运动康复机器人康复训练以视觉刺激为基础,基于镜像对称的双侧上肢运动模式,使损伤半脑与对侧交互,促进感觉及运动功能复原[3];同时,与医师参与动作轨迹[4]相比,镜像康复治疗[5]更具患者主动性[6]。
本文设计了一种镜像康复机器人,结合双目视觉信息采集技术[7]和末端[8]导引技术[9]。其中,利用双目视觉健侧采集,末端导引患侧辅助,协助患者完成肩关节外展/内屈、肘关节外展/内屈运动等。着重研究双目视觉特点,健侧信息可以无接触采集,增强了采集的安全性。
实验表明,机器人能够完成肩关节外展/内屈、肘关节外展/内屈运动等相应任务,为卒中患者康复训练提供了一种新的途径。
1 系统总体设计
人体基本上肢运动运动参考[10]如图1所示。
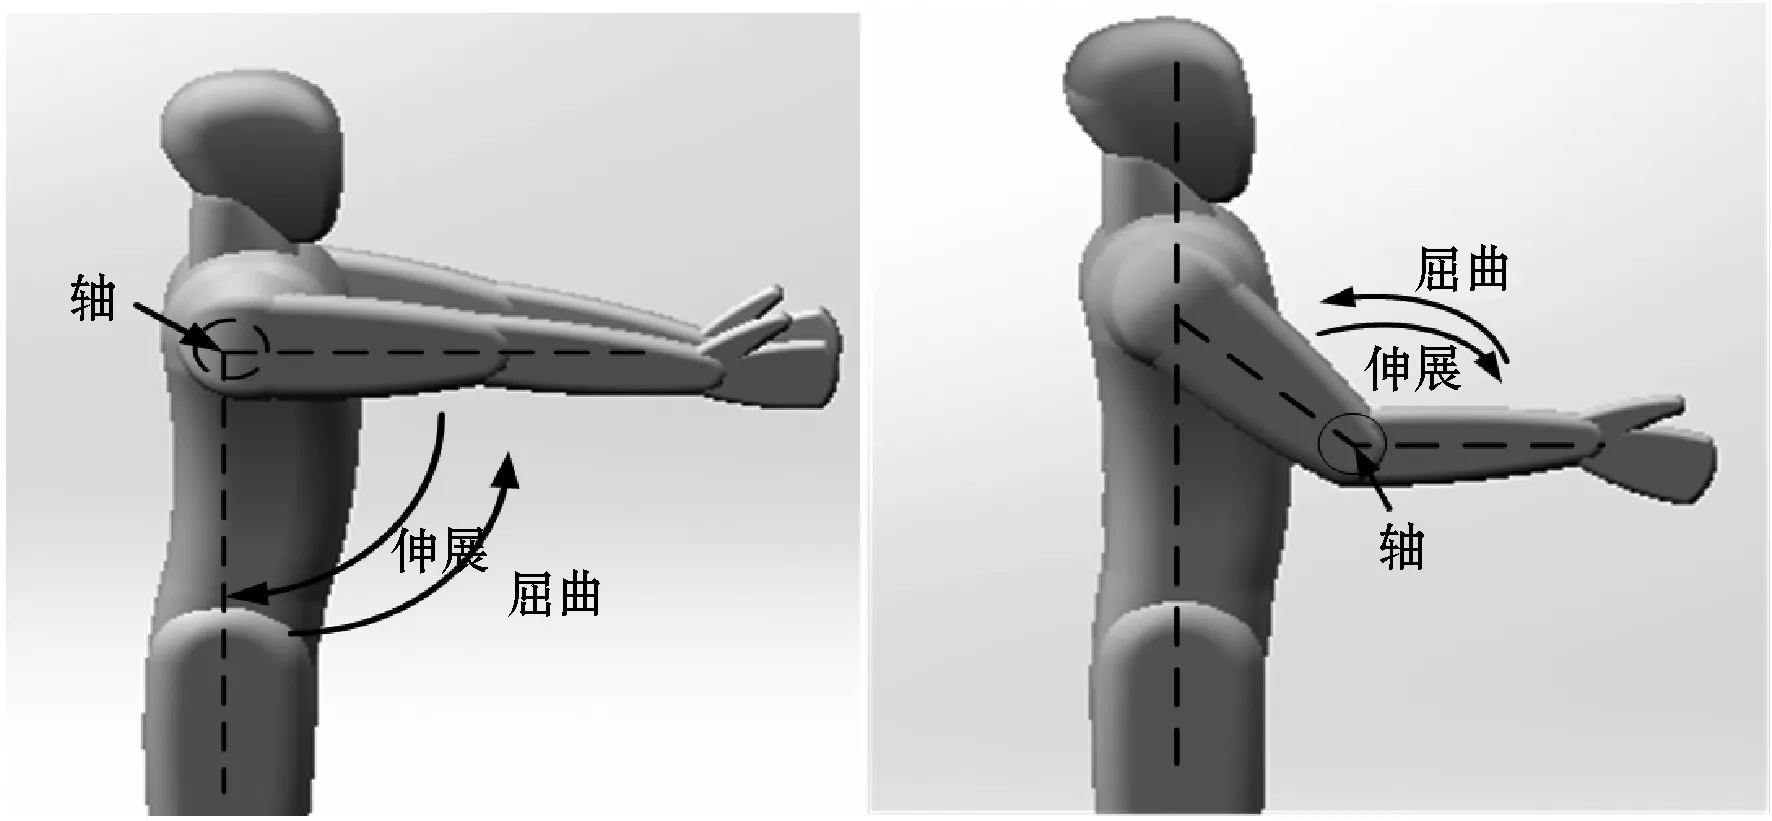
图1 上肢基本关节活动
系统整体设计思路如图2所示,其中双目摄像头解决健侧信息采集,传递到康复训练器,通过角度和位置控制末端导引式辅助装置带动患侧上肢镜像运动,达到患者主动康复的目的。
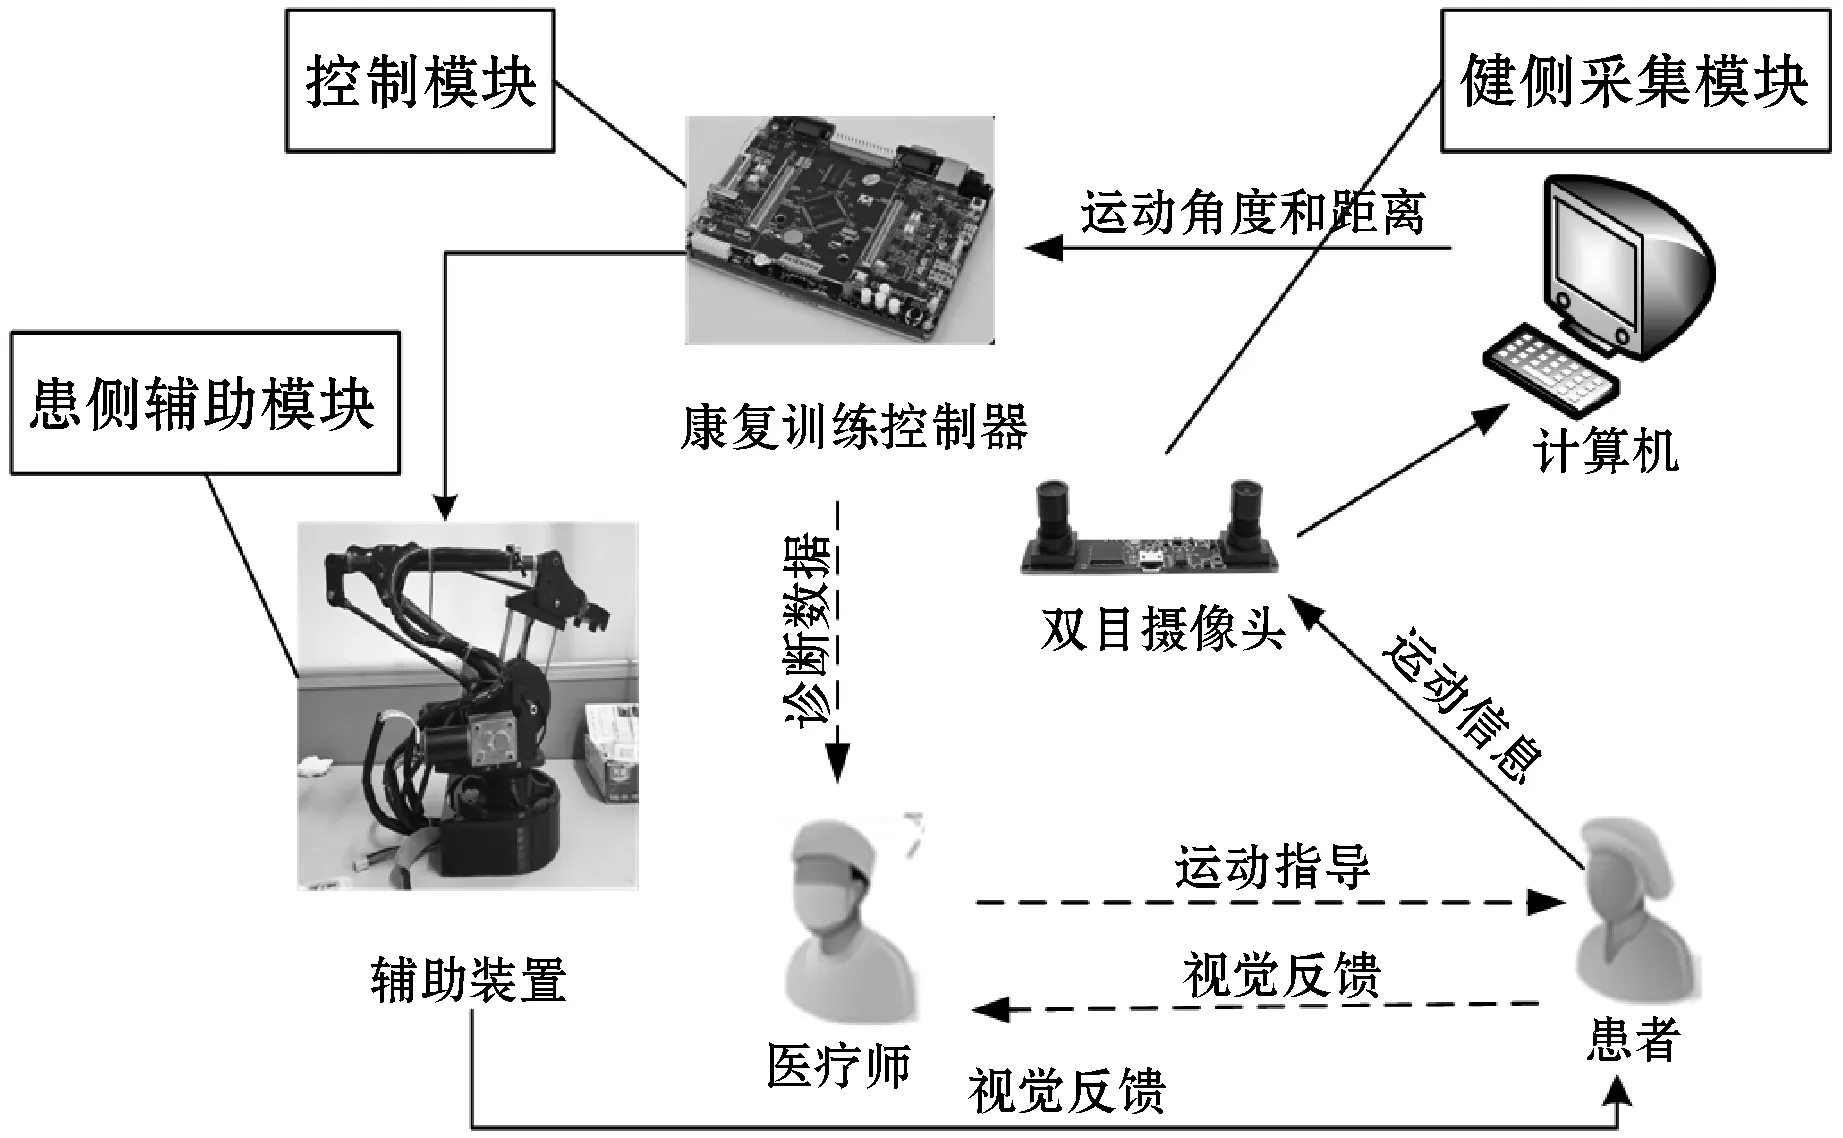
图2 整体设计思路
系统总体设计如图3所示,由健侧信息采集、患侧辅助装置等部分组成。……
登录APP查看全文
