基于子空间的Kalman盲自适应Rake接收机
2021-12-08王瑞华
数字通信世界 2021年11期
雍 慧,王瑞华
(宁夏回族自治区无线电管理委员会办公室,宁夏 银川 750000)
0 引言
盲多用户检测技术因不再需要采用训练序列,同时能够提高系统的动态跟踪能力,近年来已经成为多用户检测技术的一个研究热点。盲多用户检测的LMS、RLS、Kalman三种盲自适应算法当中,基于Kalman滤波的盲多用户检测算法收敛速度更快、跟踪信道变化的能力更强,在迭代过程中可以获得更低的稳态剩余输出能量,但是算法运算复杂度比较高,对硬件提出更高的要求[1]。因此,为了获得更低的计算复杂度以及更快的收敛速度,受信号子空 间处理的启发,本文将传统的Kalman滤波和子空间方法结合,对Kalman滤波算法进行改进;并将改进的盲自适应算法应用于有效抗多径干扰的Rake接收机,以更好地抑制多径及多址干扰。
1 系统模型
在加性高斯白噪声的信道环境下,有K个用户的同步CDMA系统中,其接收端的基带信号可表示为:

式中,Ak表示第k个用户的信号幅度;{bk(i)∈{-1,+1}}是第k个用户发送的信息序列;Tb是信息符号的间隔;n(t)是具有单位功率谱密度的高斯白噪声;σ是高斯白噪声的均方误差;Sk(t)是第k个用户的归一化特征波形。
设用户1为期望用户,则接收到的信号可表示成:
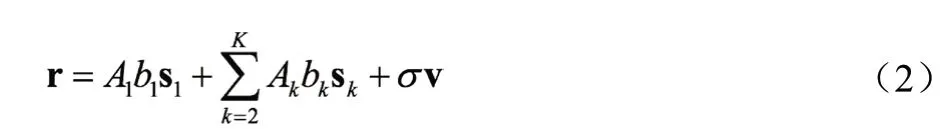
式中,r=[r(0),r(1),…,r(N-1)]T为接收信号向量;Sk=[Sk(0),Sk(1),…,Sk(N-1)]T为特征波形向量;v=[v(0),v(1),…,v(N-1)]T是噪声向量。式(2)右边的3项依次为期望的用户信号、所有其他干扰用户的信号之和、信道噪声。
2 改进的盲自适应算法及其性能评价
2.1 Kalman盲自适应多用户检测[2]
设用户k为待检测用户,利用线性检测器典范表示2:
登录APP查看全文