哈佛大学微型机器人实验室研究出压电双晶片多足机器人
2021-12-07
海外星云 2021年17期

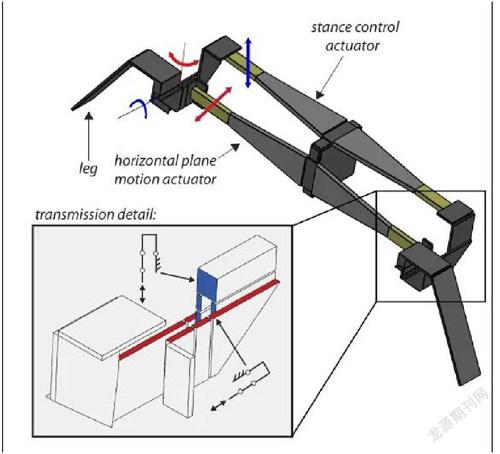
哈佛大学微型机器人实验室的罗伯特·伍德教授曾介绍过一种多节段的多足类微型机器人,相关论文题为《多节段足微型机器人》 。
该微型机器人使用压电双晶片作为驱动,体积为3.5厘米x 3.5厘米,重量为750毫克,与一般的六足微型机器人相比,该类型机器人在攀爬、实现多功能性和稳定性方面具有潜在优势。
多节段机器人的运动优势
多节段机器人其设计灵感来源于自然界中的多足动物,这类机器人相比于传统的形态的优势体现在:
1 .速度:虽然如蟑螂和其他六足昆虫的每秒最大运动距离可以达到40倍~50倍自身体长,蜈蚣的每秒的最大运动距离约为10倍自身体长;然而,蜈蚣仍然是敏捷的爬行昆虫之一,其能够捕捉蟑螂和甚至更大的昆虫和哺乳动物。除了利用自身肢体起伏来放大步长之外,蜈蚣肢体固有的灵活性使它们能够在平面上自由移动,使蜈蚣微型机器人在崎岖地形上前进和换向时比同尺寸的传统刚体六足机器人更快。
2 .运动稳定性:由于蜈蚣又称百足虫,自身有大量腿(特定的物種最大能达到191条),这在运动上的体现为运动步态丰富并且增加了运动的稳定性。
3 .高的运动灵敏性和鲁棒性:有研究专家发现当切除蜈蚣一定数量的腿后,其运动能力( 包括步态、速度和稳定性) 变化不大,这表明多节段机器人可能对故障具有鲁棒性。得益于肢体的灵活性,蜈蚣可以从水平表面移动到垂直表面,而步态不会发生剧烈的变化。……
登录APP查看全文