基于 GPS-RTK 技术的自移桥式布料机履带系统控制
2021-11-19付延涛周飞舟辜小川
付延涛,周飞舟,辜小川,赵 琼,陈 威
1万宝矿产有限公司 北京 100053
2万宝矿产 (缅甸) 铜业有限公司 缅甸蒙育瓦 02301
万宝矿产(缅甸)铜业有限公司的莱比塘铜矿项目采用破碎 — 堆浸 — 萃取电积的湿法冶金工艺,其中堆浸场采用 2 台德国 FAM 公司设计制造的 6 000 t/h 自移桥式布料机进行布料筑堆。每台布料机由 4 个部分组成,分别为自移式布料桥(Mobile System Bridge,MSB)、可移置带式输送机(Conveyor Volume,CV)、可移置带式输送机卸料小车(Tripper Control Car,TCC)和布料机卸料小车(Tripper Car/Stacker,TCS)。该庞大系统一共配置了 11 条链条式驱动装置(以下简称“履带”)作为移动式多功能输送设备,多履带同步驱动的精确性和速度直接决定了设备的性能。国内工程机械多为双履带液压或者电动驱动,控制系统简单成熟,而多履带同步运行的大型装置比较罕见,笔者采用基于 GPS-RTK 技术的PLC 算法编程控制系统实现布料机 MSB 的多功能同步驱动。
1 GPS-RTK 技术原理
GPS-RTK(Global Position System Real Time Kinematic)即基于实时动态载波相位差分技术的全球定位系统,采用 2 台接收机,其中一台做为基准站,另一台则做为流动站。工作时 2 台接收机都在观测卫星数据,基准站把接收到的载波相位信号传给流动站,流动站在接收卫星信号的同时也接收基准站信号。基于这 2 个信号,流动站的内置软件就可以实现差分计算,从而精确地定位出基准站与流动站的空间相对位置关系。采用 RTK 技术可使 GPS 定位精度达到厘米级,用时不到 1 s,其工作原理如图 1 所示[1]。
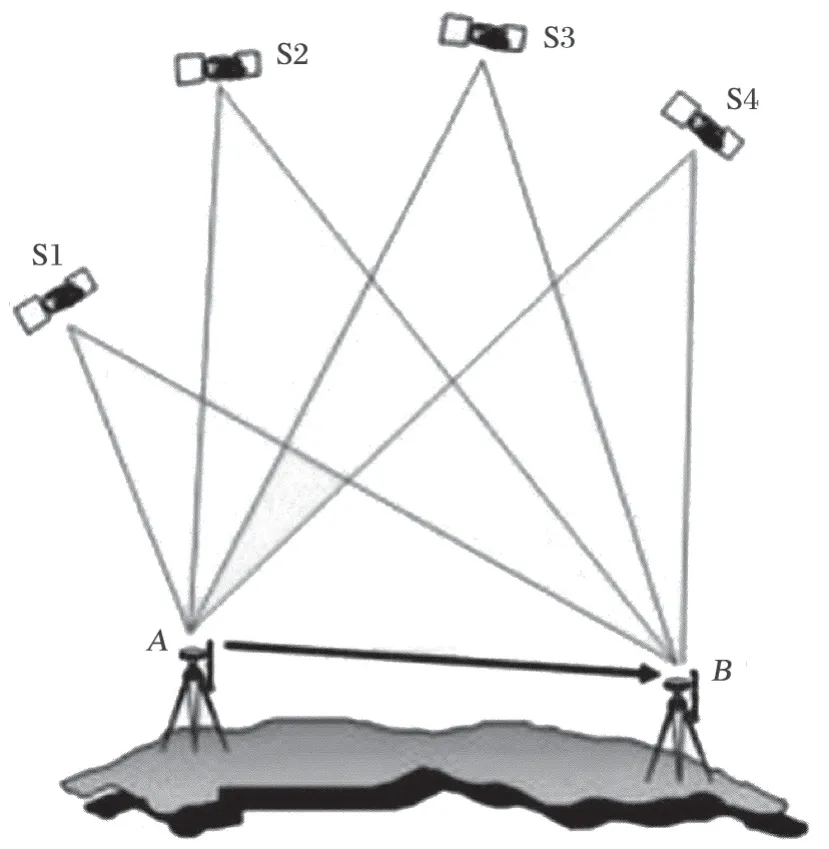
图1 GPS-RTK 工作原理示意Fig.1 Sketch of working principle of GPS-RTK technology
2 布料机工作原理及 GPS-RTK 技术应用
2.1 布料机构成及工作原理
布料机结构如图 2 所示,主要由 MSB、CV、TCC 和 TCS 组成。……