粒子群优化算法在具有奇异位置的多体系统动力学中的应用
2021-11-17杨流松姚文莉薛世峰
杨流松 姚文莉 薛世峰,†
1. 中国石油大学(华东)储运与建筑工程学院, 青岛 266580; 2. 青岛理工大学理学院, 青岛 266520;
多体系统是由多个刚体或柔体通过某种形式联结的复杂机械系统。考虑到系统中存在的运动约束, 一般会将多体系统动力学的数学模型表示为微分‒代数混合方程组(Differential-Algebraic Equations, DAEs)。由于不方便得到 DAEs 的解析解, 对多体系统进行动力学仿真时, 需通过一些数值分析方法得到其数值解, 其中应用最广的是拉格朗日乘子法[1]。假如一个多体系统受m个完整约束C作用, 广义坐标用q表示, 微分‒代数混合方程组描述的动力学模型[2]可简写为
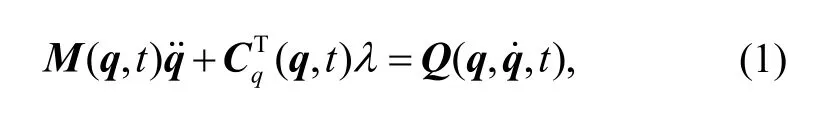

其中,M(q,t)∊Rn×n是系统的广义质量矩阵,q∊Rn×1代表系统的广义坐标列阵,C q(q,t) ∊Rm×n为系统的雅可比矩阵,λ∊Rm×1代表拉格朗日乘子,Q(q,q.,t)∊Rn×1为系统的广义力列阵(包含外力和速度相关项)。对式(2)求导, 可以得到系统的速度和加速度的约束方程:

其中,

式(1)~(4)构成封闭的微分–代数混合方程组。
一些多体系统常常由于自身的几何构型的原因, 在运动过程中出现奇异位置, 系统的自由度发生突变, 导致运动出现分叉点[3]。利用微分‒代数混合方程组对其进行动力学仿真时, 在奇异位置处,约束方程(式(2))的雅可比矩阵的秩rank(Cq)﹤m, 给计算造成很大的困难, 导致仿真结果与实际情况不符, 甚至发生严重的失真。引起这些问题的直接原因是系统经过奇异位置时约束反力的突变, 根本原因在于奇异位置处约束方程允许运动的子空间扩展[4]。当系统离开奇异位置时, 扩展的子空间的运动不再满足约束方程, 致使系统的运动偏离实际运动。……