基于CORDIC算法的模值计算及优化设计基于CORDIC算法的模值计算及优化设计
2021-11-04刘恒,钟俊,刘辉
刘 恒,钟 俊,刘 辉
(安徽职业技术学院 安徽合肥 230011)
在数字信号处理等领域常常需要求解三角函数值以及模值。CORDIC算法是实现上述求解过程的最常用的方法。从本质上说,CORDIC算法使用了一种数学计算的逐次逼近法[1]。算法的基本运算单元只包含移位器和加法器[2]。因此它的操作简单,执行效率高。FPGA器件集成度高,速度快,是实现CORDIC算法的首选方式[3]。本文深入研究了CORDIC算法的基本原理,提出了运算单元的优化方法及硬件实现结构,并进行了Modelsim仿真。
1 CORDIC算法的基本原理
向量OA在单位圆上,辐角为α,如图1所示。
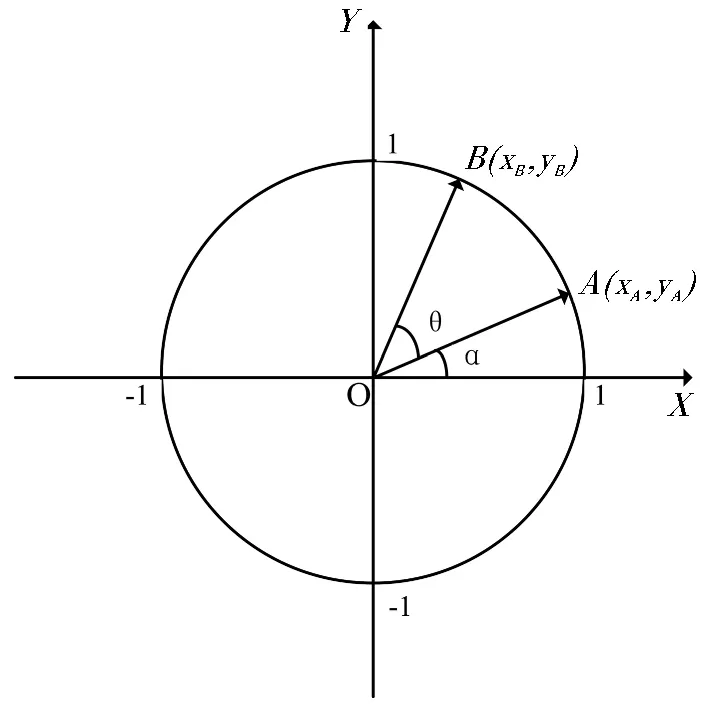
图1 矢量旋转图
A点坐标可写成三角函数形式:
(1)
将向量OA按照逆时针方向旋转角度θ至向量OB,OB辐角为α+θ,
B点坐标可写成三角函数形式:
(2)
θ是本次旋转的目标旋转角度。将式 (2) 按照三角函数公式展开:
(3)
将式 (1 ) 代入式 (3) 可得:
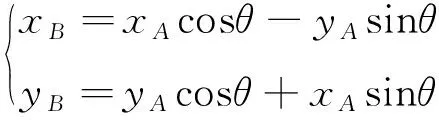
(4)
两个表达式提取公因子 cosθ, 式 (4) 可变形
(5)
式 (5) 表明,cosθ对目标向量OB辐角没有影响,只是缩短了模长。 如果去除cosθ, 这种旋转称为伪旋转,如图 2所示。由伪旋转得到的OC是在OA基础上先旋转θ角再伸长1/cosθ。向量OA⊥AC。C点坐标可写为:
(6)
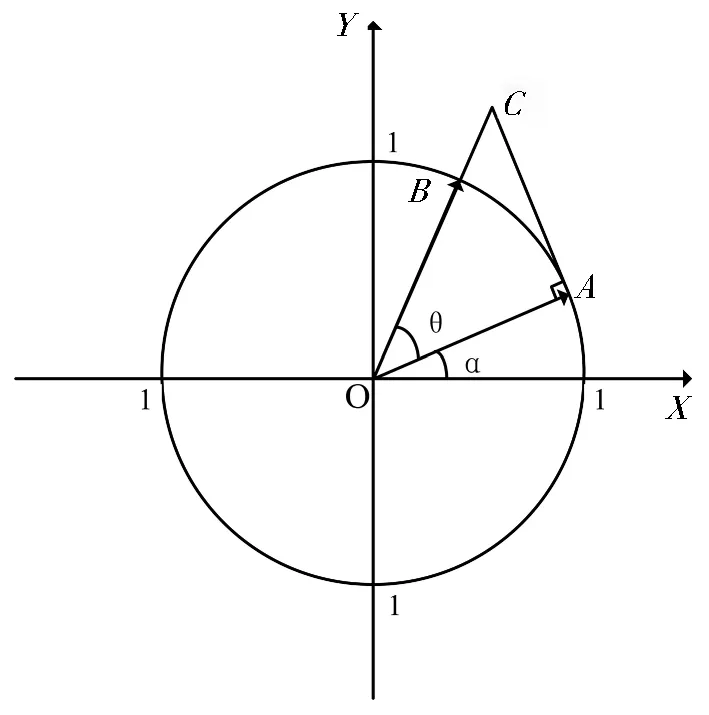
图2 变换后的矢量旋转图
比较上面两个表达式,旋转的角度不变,模值在原来基础上增大了1/cosθ。为了得到真实旋转的结果,可将伪旋转的输出乘相应的因子进行修正。
对于任意角度θ的伪旋转,可将θ拆分为一系列的特定角度的和,即:
(7)
由此可将一次旋转变成多次旋转。由式(6)可知,经过第i+1次旋转可得:
(8)
考虑到FPGA硬件实现过程,可以取特殊角度:
θi=tan-1(di2-i)
(9)
其中di∈{-1,1},根据式(9),式(8)可变形为:
(10)
根据式(10)可知,每次伪旋转的具体操作过程只包括加法、减法和移位运算。……