基于姿态库的危险品检测机械臂远程控制
2021-10-26郑育祥董二宝李阳鸿
机械与电子 2021年10期
郑育祥,许 旻,董二宝,李阳鸿
(中国科学技术大学工程科学学院精密机械与精密仪器系,安徽 合肥 230027)
0 引言
随着近现代工业技术的高速发展,很多探索工作和高危作业环境,人力往往无法直接到达,需要机器人代替人力进行远程作业。几十年来,国内外学者针对机器人的远程控制进行了广泛研究。
目前,主流的远程控制技术分为3类:主从式遥操作机器人方案,操作者通过操作主端机器人来控制从端机器人进行探索和作业任务[1-3];人机遥操作方案,通过环境感知设备感知人体姿态变化来控制机器人[4];远程上位机方案,上位机(遥控箱、遥控手柄、手机和平板等)在无线网络下与机器人实时通信控制[5-6]。
然而针对恐怖事件现场的危险品检测作业时,存在野外环境干扰以及远程操作的便携性,主从式遥操作和人机遥操作方案显然不适用于该场景;而远程上位机方案相比其他2种方案来说,其对于控制多自由度机械臂灵活性不高。而且在危险品检测作业中,往往需要针对危险品的特殊性,采用专门的姿态去采样,所以提出了一种基于姿态库的远程控制方法,压缩了操作时间,能更高效地完成检测作业。
1 机械臂远程控制系统构成
危险品检测机器人机械臂远程控制系统由六轮移动平台、机械臂、控制系统和末端检测装置等组成,如图1所示。
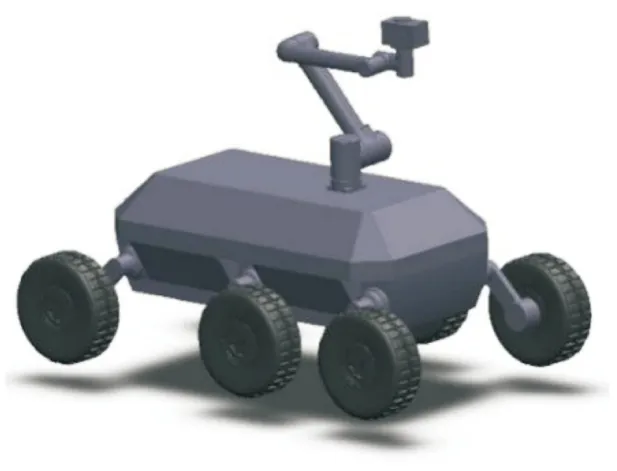
图1 面向警用无人平台的机械臂远程控制系统
六轮移动平台通过采用空心杯跨步驱动电机,集成扭杆悬架实现驱动悬架一体化,采用轮毂电机集成转向电机和盘式制动器实现轮边驱动、转向与制动一体化,联合轮步结合多自由度协调驱动控制方法,实现六轮驱动、全轮转向和轮步行走等功能。……
登录APP查看全文
