基于新型数字电位器的伺服控制系统
2021-10-26吴建刚高玉文刘璐雅
机电产品开发与创新 2021年5期
吴建刚, 高玉文, 王 阔, 刘璐雅
(四川航天电子设备研究所, 四川 成都 610100)
0 引言
随着精确制导技术不断发展,导引头技术越来越受到重视[1]。 雷达伺服系统是反舰导弹导引头的重要组成部分,它对于发现目标、跟踪目标以及精确测量目标位置都起着重要作用,它的精度直接影响到反舰导弹的制导精度[2-3]。伺服系统的定位精度主要取决于角度传感器的精度,目前导引头伺服控制系统较多采用旋转变压器作为伺服系统的测角元器,测角信号经旋变解调电路模块解码后得到角度信息,小尺寸旋转变压器精度从4′至12′不等,体积越小,精度越低,可靠性越差。 而导引头整体向着小型化和高精度的方向发展, 使得采用旋转变压器作为测角元件的伺服系统无法满足导引头的发展需求。 本文设计开发了一款基于新型数字量电位器的雷达导引头伺服控制系统, 满足了导引头小型化和高精度的发展需要。
1 系统组成及原理
该雷达伺服控制系统主要由控制器、 驱动器和执行反馈单元组成,控制器以DSP 为控制核心,通过FPGA 与上位机通信,并将控制信号下发给执行反馈单元,同时采集执行反馈单元的角度、角速度及电流等信号,驱动器以电机驱动模块为核心,接收经光耦隔离后的控制信号,并将其放大后用于驱动电机转动,执行反馈单元包括方位、俯仰电机和电位器以及运动执行机构等,控制系统组成框图见图1。
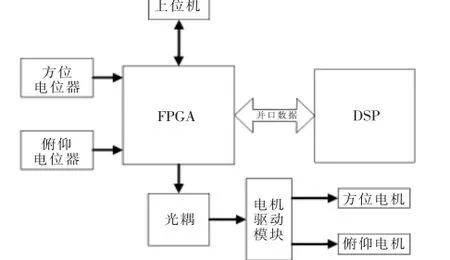
图1 控制系统组成框图
系统工作原理为控制器接收到上位机下发的指令后,进入相应的控制流程,经过DSP 运算后输出控制信号到驱动器,经隔离放大后驱动电机带动负载按要求转动,电位器实时反馈角度信号并参与系统闭环控制。……
登录APP查看全文