扩散Beddington-DeAngelis捕食食饵模型的行波解
2021-10-12刘欣然肖海滨
纯粹数学与应用数学 2021年3期
刘欣然,肖海滨
(宁波大学数学与统计学院,浙江 宁波 315211)
1 引言
有界行波解是演化PDE一类描述空间状态平移过程的不变解,具有形式
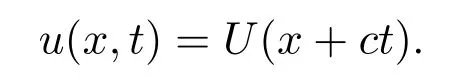
行波解在诸多领域,比如生态种群动力学,燃烧理论,生化反应,疾病传播等,具有广泛的应用.扩散捕食-食饵生态系统的行波解是生物数学研究的一个非常重要的主题,近几十年来一直吸引国内外众多学者的广泛关注,已有大量的研究成果[1-6].当捕食者与食饵间的功能反应函数不依赖捕食者的种群密度时,扩散捕食食饵模型的非负行波解的研究框架较为完整.一般的功能反应的扩散捕食食饵模型可描述为抛物型方程组:
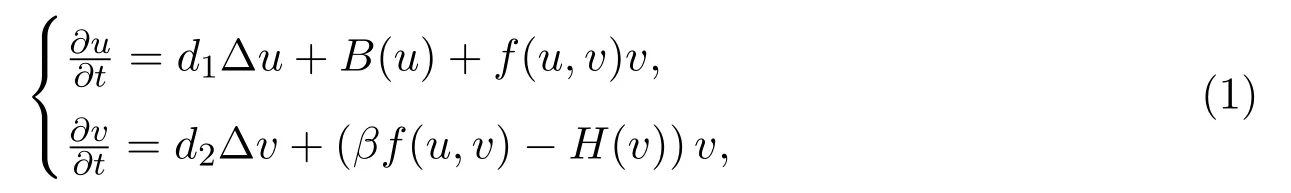
其中u(x,t),v(x,t)分别为食饵和捕食者的种群密度,Δ是Laplace算子,正数d1,d2分别为食饵和捕食者在空间上各自的扩散系数,B(u),−H(v)v分别称为食饵和捕食者的增长函数,f(u,v)称为捕食者对食饵的功能反应函数,而常数β称为二者相互作用的转化系数.
当系统(1)的功能反应函数不依赖捕食者种群密度时,其行波解的研究相对比较完整,Dunbar是研究捕食-食饵扩散系统行波解的先锋.在忽视食饵扩散和考虑食饵扩散的情况下,基于 Wazewski原理和LaSalle不变原理,文献[7-8]应用拓扑打靶方法分别证明:LotKa-Volterra微分方程模型存在连结边界平衡点到共存平衡点的非负行波解.文献[9]又进一步研究了功能反应函数为Holling-Ⅱ型的扩散捕食食饵模型,结合Hopf分支理论,证明了连结边界平衡点到周期轨道的非负行波解的存在性.与此同时,文献[10]应用连结指标……
登录APP查看全文