面对未知坡面的四足机器人足端轨迹仿真研究
2021-10-04宫赤坤刁海参贺飞翔
农业装备与车辆工程 2021年9期
关键词:模型
宫赤坤,刁海参,贺飞翔
(200082 上海市 上海理工大学 机械工程学院)
0 引言
在近年来的研究中,国内外许多研究院已进行了一系列的研究工作。山东大学高效洁净机械制造教育部重点实验室提出了一种通过质心调整法来减少四足机器人坡面上的足地接触的冲击力。张培强[1]设计了一种腿长可变的四足机器人模型,通过增大后腿小腿长度的同时减小前腿腿长的方法调整机身质心,以此来使四足机器人在坡面上稳定运动;孔垂麟设计了一种基于控制足端运动轨迹让机器人实现在斜面上平稳运动的方案,并进行了稳定裕度分析,综合机器人的运动连续性考虑,给出了一个通过控制身体俯仰角来实现斜面连续平稳运动的方法。如图1,本文设计了一种液压驱动的12 自由度四足机器人,通过参考俯仰角的变化量来调整机器人坡面的质心位置,并根据俯仰角的变化量对足端轨迹进行实时重新解算,使得足端力竖直于地面而非坡面,为增加四足坡面稳定性提供支撑。使四足机器人实现30°坡面的稳定运动。
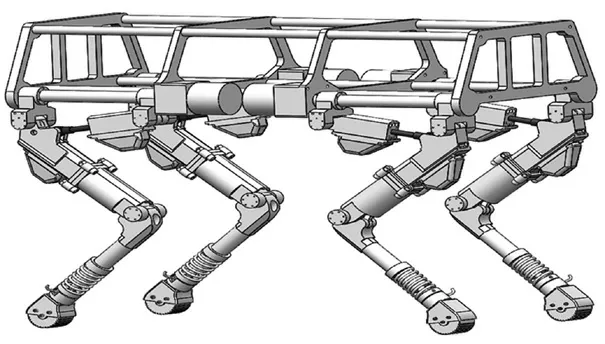
图1 四足机器人模型Fig.1 Quadruped robot model
1 四足机器人机械结构设计
综合考虑四足机器人运动的稳定性和机动性,本文设计了一种12 自由度的四足机器人[2]。该四足机器人由机身和4 条腿构成,每条腿有3个旋转自由度,分别是前摆髋关节、侧摆髋关节和膝关节。在对角小跑步态下,对角线上的两条腿可同时抬起、下降、摆动或支撑,单腿在摆动相与支撑相之间交替转换。……
登录APP查看全文