基于气压控制的多功能新型机械手设计
2021-09-29钱书生高希
国际商业技术 2021年11期
关键词:结构设计
钱书生 高希
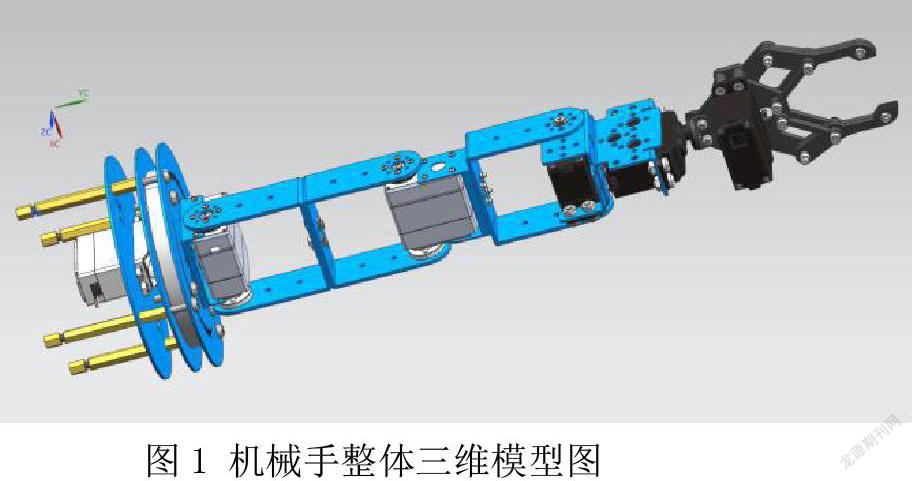
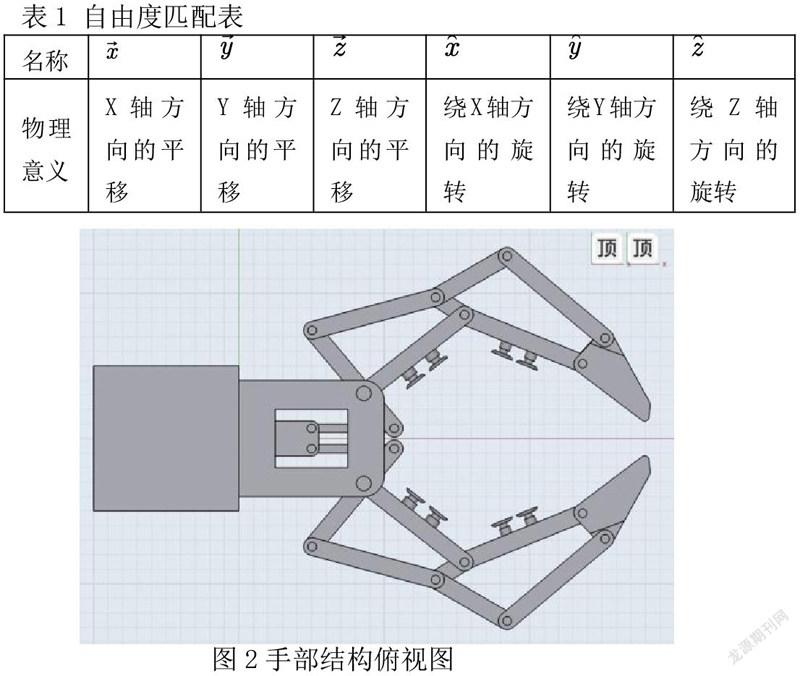
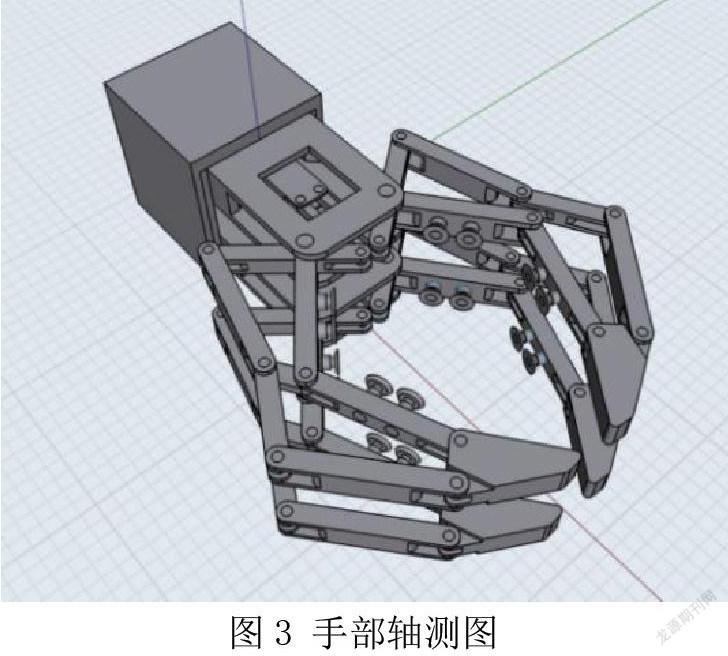
摘要:针对传统机械手在夹持时存在的问题,设计了一种基于气压控制的多功能新型机械手。首先详细阐述了多功能机械手的整体结构和创新设计,接着通过具体数据与理论分析,得出整个装置的可行性。最后得出结论:与传统的机械手夹持方式相比较,基于气压控制的多功能新型机械手不仅能够适应多种场合的复杂情況,而且可以增强抓取稳定性,实现气压控制。该装置与传统方式相比较提高了生产效率,更有利于提高企业的效益,促进社会生产力的发展。
关键词:机械手;结构设计;气压控制
1引言:
在科技日新月益的情况下,机械手已经广泛应用于各种领域,在军事、医疗、娱乐,甚至在工业生产线上都起到了很大作用。例如:在医疗药品的配制过程中会涉及到有毒的物质,如果医护人员处理不当就会对自己的身体健康产生危害。机械手的使用可以代替人手来执行各种操作和命令。既可以高效高质的完成作业,也保障了医护人员的健康问题。[1]
传统机械手都是等长手爪,平行或多角度向内夹取,它们在夹取不同形状、不同大小的物体时会产生夹不牢或夹不住的情况,此外在处理一系列复杂操作时会由于机械手所能运动的位移和转角范围而产生一定的限制。结合当前国内外柔性机器人的迅猛发展之势,我国柔性机械手已出现采用柔性气囊和海绵吸盘等进行柔性贴合的装置[2],对传统的问题进行了改良。……
登录APP查看全文