基于改进型A*-蚁群混合算法的USV 航迹规划
2021-09-18孙海文肖玉杰王生玉
舰船科学技术 2021年8期
孙海文,肖玉杰,王生玉
(1.中国人民解放军91054 部队,北京 102442;2.海军航空大学,山东 青岛 266000)
0 引言
航迹规划[1]是USV 研究领域中最主要的研究方向之一。USV 航迹规划指规划出一条安全快速到达目标位置的路径。
航迹规划主要研究避障问题。目前,传统的航迹规划算法有模拟退火算法[2]、禁忌搜索算法[3]、A*算法[4]、人工视场法[5–6]等。随着智能仿生学算法的发展和应用,逐渐将遗传算法[7]、粒子群算法[8]以及蚁群算法[9]等用于航迹规划。其中,A*算法具有较强的全局搜索能力,在低密度避障环境中能够快速高效地规划出到达目标点的合理路径,但当避障环境密度较高时,A*算法容易陷入局部死区。蚁群算法具有较强的鲁棒性,在高密度环境下亦能找到合理路径,但其收敛速度较慢。因此本文将水面环境进行分割,在高密度环境中设置过度目标点,在低密度环境下采用A*算法进行航路规划,当目标到达过度目标点,则采用蚁群算法进行搜索规划航路。从而提高了USV 全局和局部航路规划能力。
1 航行环境模型
栅格(grid)法[1],即用编码的栅格来表示地图,把包含障碍物的栅格标记为障碍栅格,反之则为自由栅格,以此为基础作路径搜索。栅格法是目前研究最为广泛的空间规划方法。构建路径规划环境,令障碍物的栅格状态为1,自由栅格状态为0。环境矩阵为:
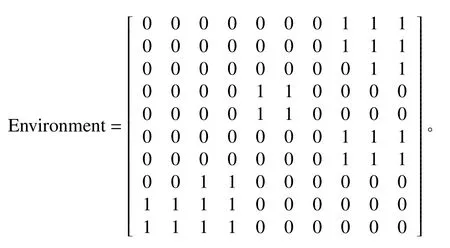
模拟空间环境如图1 所示。

图1 模拟的空间环境Fig.1 Simulated space environment
无人航行器节点的位置移动方式如图2 所示。

图2 位置移动模式Fig.2 Position movement mode
2 改进型A*-蚁群混合算法
2.1 启发式A*算法
A*算法[4]的估价函数为:
登录APP查看全文